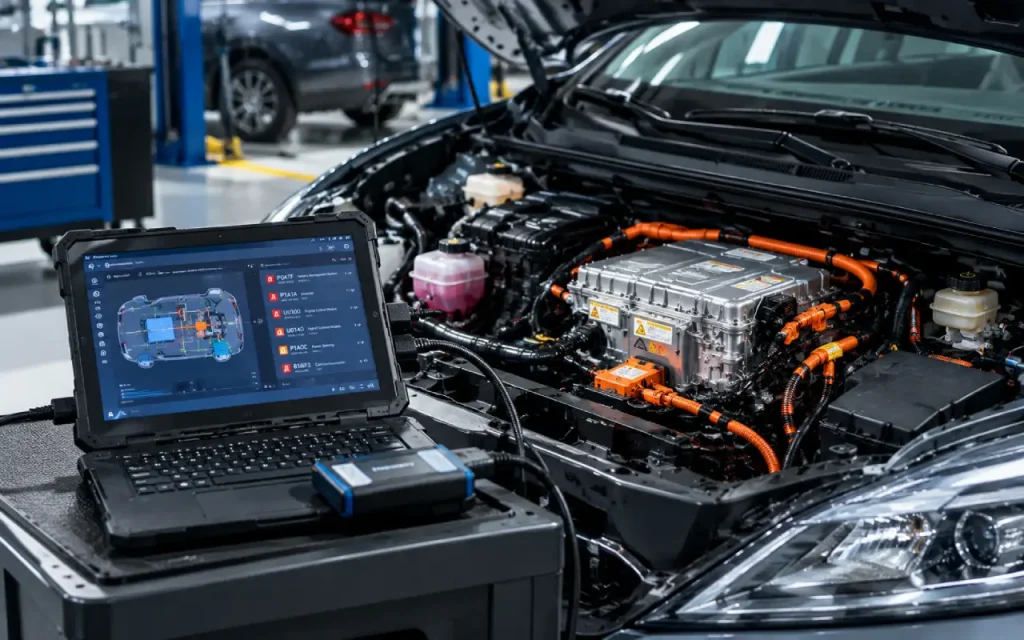

تصور کنید خودروی هیبریدی وارد تعمیرگاه شده است و چراغ هشدار سیستم هیبریدی روشن میشود. دستگاه دیاگ چند خطای ارتباطی مربوط به واحدهای کنترلی مختلف را ثبت میکند؛ بعضی پارامترها نمایش داده نمیشوند، ارتباط با یک یا چند ECU برقرار نیست و خودرو نیز ممکن است وارد حالت READY نشود. آیا همه واحدهای کنترلی خراب شدهاند؟ آیا باید سراغ تعویض باتری هیبریدی یا اینورتر رفت؟
در چنین شرایطی، یکی از احتمالات مهم، اختلال در شبکه ارتباطی خودرو است. در بسیاری از خودروهای هیبریدی، واحدهای کنترلی برای تبادل اطلاعات از شبکههایی مانند CAN (Controller Area Network) استفاده میکنند. اگر این شبکه دچار قطعی، اتصال کوتاه، اختلال در تغذیه یک واحد یا مشکل در ارتباطات شود، ممکن است چند خطای ظاهراً نامرتبط بهصورت همزمان ثبت شوند.
نکته مهم این است که خطای ارتباطی CAN لزوماً به معنی خرابی ECU نیست. گاهی مشکل از سیمکشی، اتصالات، تغذیه، اتصال بدنه، ترمینیشن شبکه یا یک واحد معیوب است که ارتباط کل بخش شبکه را مختل میکند.
در این مقاله از کارنو مهارت، با ساختار شبکه CAN در خودروهای هیبریدی، علائم قطع ارتباط، روش بررسی کدهای خطا، تحلیل نقشه سیمکشی، اندازهگیریهای الکتریکی و مراحل عیبیابی اصولی آشنا میشوید.
شبکه CAN در خودروی هیبریدی چیست؟
شبکه CAN یک پروتکل ارتباطی است که امکان تبادل پیام میان واحدهای الکترونیکی خودرو را فراهم میکند. بهجای اینکه برای هر ارتباط، یک سیم مستقل میان تمام واحدها کشیده شود، چند واحد میتوانند از یک شبکه مشترک برای ارسال و دریافت اطلاعات استفاده کنند.
برای مثال، در یک خودروی هیبریدی ممکن است واحدهای کنترل موتور، مدیریت باتری، اینورتر، سیستم ترمز و سایر کنترلرها از طریق یک یا چند شبکه ارتباطی با یکدیگر تبادل اطلاعات داشته باشند. معماری دقیق شبکه به سازنده، مدل خودرو و نسل سیستم هیبریدی بستگی دارد.
CAN معمولاً از دو خط ارتباطی به نامهای CAN High (CAN-H) و CAN Low (CAN-L) استفاده میکند. در شبکه پرسرعت متداول، این دو خط بهصورت سیگنال تفاضلی کار میکنند؛ یعنی گیرنده اختلاف ولتاژ میان دو خط را برای تشخیص وضعیت ارتباط بررسی میکند.
این شیوه انتقال داده کمک میکند شبکه در برابر بخشی از نویزهای الکتریکی مقاومتر باشد. بااینحال، آسیب به سیمها، اتصال کوتاه، اختلال در تغذیه واحدها یا مشکلات الکتریکی دیگر همچنان میتواند باعث قطع یا اختلال در ارتباط شود.
چرا شبکه CAN در خودروهای هیبریدی اهمیت دارد؟
خودروی هیبریدی مجموعهای از سامانههای الکترونیکی و الکتریکی است که برای عملکرد هماهنگ به تبادل اطلاعات وابستهاند. در برخی معماریها، اطلاعات وضعیت باتری، درخواست گشتاور، شرایط سیستم ترمز، وضعیت اینورتر و مجوزهای کنترلی از طریق شبکههای ارتباطی منتقل میشوند.
اگر یک پیام ضروری دریافت نشود یا اطلاعات مورد انتظار در دسترس نباشد، واحد کنترل مربوطه ممکن است عملکرد خود را محدود کند، پیام هشدار نمایش دهد یا از فعالشدن برخی قابلیتها جلوگیری کند.
بااینحال، همه خودروهای هیبریدی معماری یکسانی ندارند و تمام واحدهای آنها نیز لزوماً روی یک شبکه CAN قرار نمیگیرند. برخی خودروها از چند شبکه با سرعتها و وظایف متفاوت استفاده میکنند که ممکن است از طریق Gateway با یکدیگر ارتباط داشته باشند.
به همین دلیل، هنگام عیبیابی باید نقشه شبکه و اطلاعات فنی همان خودرو بررسی شود. فرض اینکه تمام واحدها روی یک زوج سیم مشترک قرار دارند، میتواند مسیر تشخیص را اشتباه کند.
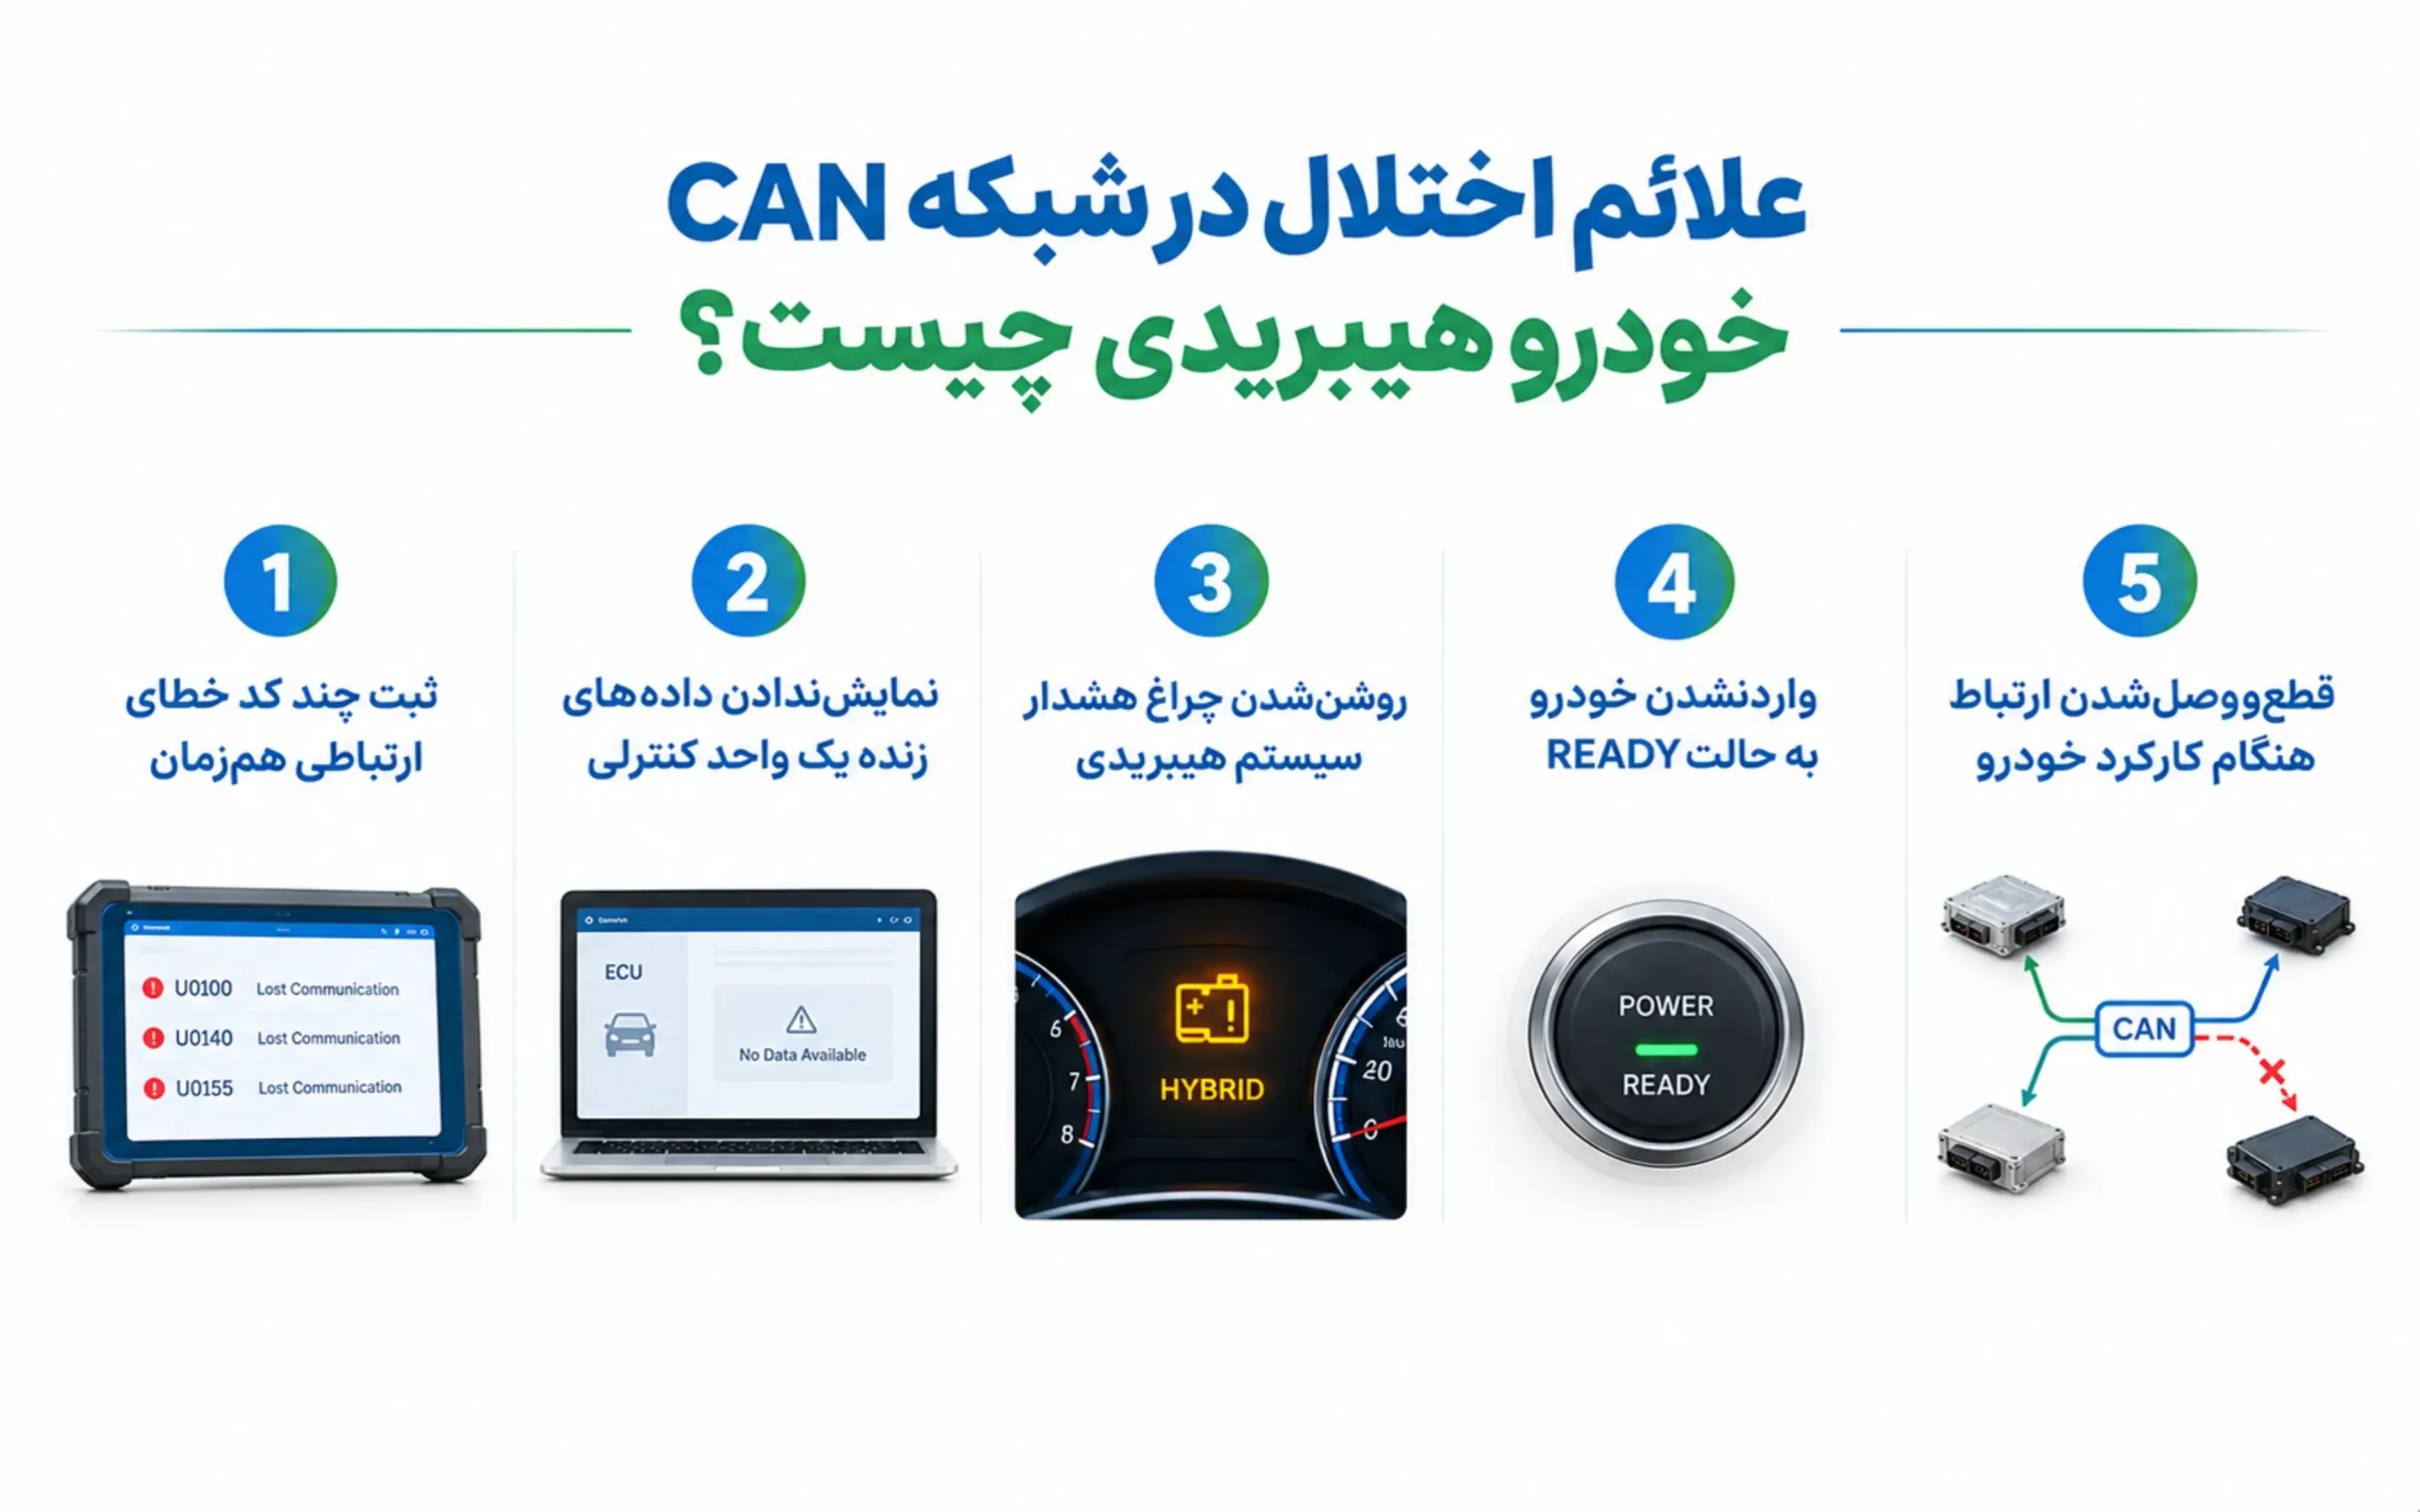
علائم اختلال در شبکه CAN خودرو هیبریدی چیست؟
اختلال در شبکه CAN ممکن است به شکلهای مختلفی ظاهر شود. نوع علامت به محل ایراد، معماری شبکه و واحدهای درگیر بستگی دارد.
۱. ثبت چند کد خطای ارتباطی بهصورت همزمان
یکی از نشانههای مهم، ثبت چند خطای ارتباطی در واحدهای کنترلی مختلف است. برای مثال، چند ECU ممکن است از دریافت پیام یک واحد دیگر شکایت داشته باشند.
اگر چند واحد همزمان گزارش دهند که با یک کنترلر ارتباط ندارند، باید علاوه بر خود آن کنترلر، تغذیه، اتصال بدنه، سیمکشی و مسیر شبکه آن نیز بررسی شود.
این الگو میتواند به شناسایی یک نقطه مشترک در مسیر عیبیابی کمک کند؛ اما بهتنهایی محل دقیق خرابی را مشخص نمیکند.
۲. نمایشندادن دادههای زنده یک واحد کنترلی
گاهی دستگاه دیاگ به خودرو متصل میشود، اما اطلاعات یک ECU در دسترس نیست یا ارتباط با آن بهصورت متناوب قطع میشود.
در این وضعیت، ابتدا باید مشخص شود آیا واحد موردنظر برق و اتصال بدنه مناسب دارد، آیا دستگاه دیاگ از آن پشتیبانی میکند و آیا ارتباط از مسیر درست برقرار شده است.
اگر تغذیه و شرایط دسترسی مناسب باشند، بررسی شبکه ارتباطی و مسیرهای مربوط به آن اهمیت پیدا میکند.
۳. روشنشدن چراغ هشدار سیستم هیبریدی
قطع ارتباط با یک واحد کنترلی مهم میتواند باعث ثبت خطا و روشنشدن چراغ هشدار سیستم هیبریدی شود. بااینحال، چراغ هشدار هیبریدی فقط مختص مشکلات CAN نیست و ممکن است به ایرادهای باتری، اینورتر، سیستم خنککاری یا بخشهای دیگر مربوط باشد.
بنابراین، تشخیص باید براساس کدهای ثبتشده، دادههای موجود و دستورالعمل سازنده انجام شود.
۴. واردنشدن خودرو به حالت READY
در بعضی خودروهای هیبریدی، فعالشدن حالت READY به دریافت اطلاعات معتبر از چند واحد کنترلی وابسته است. اگر یک پیام ضروری در دسترس نباشد، ممکن است فرایند آمادهسازی خودرو کامل نشود.
البته روشننشدن حالت READY همیشه به معنی وجود ایراد در CAN نیست. ضعف باتری ۱۲ ولت، مشکلات مدارهای کنترلی، خطاهای ایمنی و خرابیهای دیگر نیز میتوانند همین علامت را ایجاد کنند.
۵. قطعووصلشدن ارتباط هنگام کارکرد خودرو
اگر ارتباط شبکه بهصورت متناوب برقرار و قطع شود، ممکن است خطاها در بعضی شرایط ظاهر شوند و پس از مدتی از حالت فعال خارج شوند.
این وضعیت میتواند با شلبودن اتصال، خوردگی پایهها، آسیب سیمکشی، لرزش، نفوذ رطوبت یا ایراد داخلی یک واحد کنترلی مرتبط باشد. برای تشخیص دقیق، باید شرایط وقوع خطا و اطلاعات ثبتشده بررسی شوند.
دلایل اصلی خرابی یا قطع ارتباط CAN چیست؟
برای عیبیابی اصولی، باید علتهای احتمالی را از یکدیگر تفکیک کرد. هر خطای ارتباطی الزاماً از خرابی سیمهای CAN ناشی نمیشود.
۱. قطعی یا آسیبدیدگی سیمهای CAN
سیمکشی شبکه ممکن است بر اثر ساییدگی، کشیدگی، تعمیر غیراصولی، تصادف یا تماس با بخشهای داغ و متحرک آسیب ببیند.
قطعی یکی از خطوط یا هر دو خط میتواند ارتباط برخی واحدها را مختل کند. محل و گستره تأثیر این خرابی به ساختار شبکه و نحوه اتصال واحدها بستگی دارد.
۲. اتصال کوتاه میان خطوط یا به تغذیه و بدنه
اگر یکی از خطوط CAN به خط دیگر، بدنه یا یک منبع ولتاژ نامناسب متصل شود، شکل سیگنال ممکن است از محدوده مورد انتظار خارج شود.
شدت اثر این ایراد به محل اتصال، نوع شبکه و شرایط مدار بستگی دارد. در بعضی موارد تنها بخشی از ارتباط مختل میشود و در موارد دیگر چند واحد یا کل شبکه تحت تأثیر قرار میگیرند.
۳. اختلال در تغذیه یا اتصال بدنه ECU
یک واحد کنترلی برای عملکرد صحیح به تغذیه و اتصال بدنه مناسب نیاز دارد. اگر برق آن قطع شود یا اتصال بدنه دچار مقاومت اضافی باشد، ممکن است از شبکه خارج شود یا پیامهای مورد انتظار را ارسال نکند.
در این حالت، ثبت خطای ارتباطی بهتنهایی به معنی خرابی سیمهای CAN نیست. بررسی مدار تغذیه و اتصال بدنه واحد موردنظر بخشی ضروری از فرایند عیبیابی است.
۴. خرابی داخلی یک واحد کنترلی
در برخی شرایط، خرابی داخلی یک ECU یا مدار ارتباطی آن میتواند روی تبادل پیام اثر بگذارد. البته این احتمال باید پس از بررسی تغذیه، اتصال بدنه، سیمکشی و سایر علتهای محتمل ارزیابی شود.
تعویض زودهنگام ECU صرفاً بر اساس یک کد ارتباطی میتواند هزینه زیادی ایجاد کند، بدون اینکه علت اصلی مشکل برطرف شود.
۵. اختلال در مقاومتهای ترمینیشن شبکه
در بسیاری از شبکههای CAN پرسرعت، مقاومتهای ترمینیشن در نقاط مشخصی از شبکه قرار دارند تا بازتاب سیگنال کاهش یابد و انتقال داده در شرایط طراحیشده انجام شود.
اگر یکی از مقاومتها قطع شود، مقدار آن تغییر کند یا اتصال مربوطه آسیب ببیند، ممکن است ارتباط شبکه دچار اختلال شود.
بااینحال، تعداد مقاومتها، محل قرارگیری آنها و مقدار مورد انتظار باید از نقشه و مشخصات فنی همان خودرو استخراج شود. نمیتوان یک مقدار ثابت را بدون توجه به معماری شبکه برای همه خودروها به کار برد.
۶. خرابی کانکتورها و نفوذ رطوبت
سوکتها و کانکتورها ممکن است بر اثر رطوبت، خوردگی، آلودگی، شلشدن پایهها یا آسیب مکانیکی دچار مشکل شوند.
گاهی ایراد فقط در شرایط خاص، مانند لرزش خودرو یا تغییر دما، ظاهر میشود. بنابراین بررسی ظاهری بهتنهایی کافی نیست و در صورت لزوم باید وضعیت اتصال مطابق دستورالعمل سازنده ارزیابی شود.
مراحل عیبیابی CAN در خودروی هیبریدی
عیبیابی شبکه CAN باید از بررسی اطلاعات و شرایط اولیه شروع شود و سپس به آزمونهای الکتریکی هدفمند برسد. تعویض قطعه پیش از مشخصشدن منشأ خطا، روش مناسبی برای تعمیر حرفهای نیست.
مرحله اول: بررسی شکایت مشتری و شرایط وقوع خطا
ابتدا باید مشخص شود مشکل دقیقاً چه زمانی رخ میدهد:
- خودرو وارد حالت READY نمیشود.
- چراغ هشدار سیستم هیبریدی روشن میشود.
- ارتباط با یک یا چند ECU برقرار نیست.
- خطا فقط در شرایط خاص یا پس از مدتی رانندگی ظاهر میشود.
- مشکل پس از تعمیر، تعویض باتری یا دستکاری سیمکشی آغاز شده است.
این اطلاعات به محدودکردن محدوده بررسی کمک میکنند و احتمال انجام آزمونهای غیرضروری را کاهش میدهند.
مرحله دوم: خواندن کدهای خطا از واحدهای مختلف
با دستگاه دیاگ سازگار، کدهای خطا و وضعیت ارتباط واحدهای کنترلی بررسی میشوند. در صورت امکان، گزارش کامل شبکه و اطلاعات مربوط به زمان ثبت خطا نیز ذخیره میشود.
بهتر است کدهای ثبتشده پیش از پاککردن، مستند شوند؛ زیرا پاککردن زودهنگام خطاها ممکن است بخشی از اطلاعات تشخیصی را از بین ببرد.
در تفسیر کدها باید بین خطای فعال، خطای ذخیرهشده و خطای متناوب تفاوت قائل شد. همچنین لازم است مشخص شود آیا چند ECU از یک واحد مشخص شکایت دارند یا هرکدام خطای متفاوتی ثبت کردهاند.
مرحله سوم: بررسی نقشه شبکه و تعیین واحدهای درگیر
پس از جمعآوری کدها، باید نقشه شبکه ارتباطی همان خودرو بررسی شود. نقشه مشخص میکند کدام واحدها روی شبکه موردنظر قرار دارند، مسیر ارتباط آنها چگونه است و آیا Gateway یا شبکههای جداگانه در میان هستند یا خیر.
اگر چند خطا به یک واحد یا یک مسیر مشترک مربوط باشند، بررسی همان محدوده میتواند از بازکردن بیهدف بخشهای مختلف خودرو جلوگیری کند.
مرحله چهارم: بررسی تغذیه، اتصال بدنه و کانکتورها
پیش از نتیجهگیری درباره خرابی شبکه، وضعیت تغذیه و اتصال بدنه واحدهایی که ارتباطشان قطع شده است باید بررسی شود.
در کنار آن، کانکتورها و بخشهای قابلدسترسی سیمکشی از نظر آسیب، خوردگی، شلشدن یا آثار تعمیر قبلی ارزیابی میشوند.
اندازهگیریها باید مطابق دستورالعمل سازنده و با توجه به شرایط فعالبودن مدار انجام شوند. در خودروهای هیبریدی، رعایت الزامات ایمنی سیستم ولتاژ بالا نیز ضروری است.
مرحله پنجم: بررسی الکتریکی خطوط CAN
اگر بررسیهای اولیه علت مشکل را مشخص نکنند، نوبت به آزمونهای الکتریکی شبکه میرسد.
بسته به نوع شبکه و دستورالعمل سازنده، این آزمونها ممکن است شامل بررسی پیوستگی سیمها، شناسایی اتصال کوتاه، ارزیابی مقاومت مدار یا مشاهده شکل سیگنال با اسیلوسکوپ باشند.
در این مرحله، روش اندازهگیری باید با ساختار واقعی شبکه هماهنگ باشد. برای مثال، اندازهگیری مقاومت شبکه در حالی که مدار هنوز در شرایط فعال قرار دارد یا واحدهای متصل به آن جدا نشدهاند، ممکن است نتیجه قابلتفسیر ندهد.
مرحله ششم: بررسی نتیجه و تأیید تعمیر
پس از رفع ایراد، باید ارتباط واحدهای کنترلی دوباره بررسی شود. کدهای خطا، وضعیت دادههای زنده و عملکرد سیستم در شرایط مرتبط ارزیابی میشوند.
اگر مشکل متناوب بوده است، صرف خاموششدن چراغ هشدار پس از تعمیر برای تأیید قطعی کافی نیست. باید شرایطی که قبلاً باعث بروز ایراد میشد نیز تا حد امکان و به شکل ایمن بررسی شود.
تست مقاومت شبکه CAN چه چیزی را مشخص میکند؟
اندازهگیری مقاومت میتواند در بعضی شرایط اطلاعاتی درباره وضعیت الکتریکی شبکه فراهم کند؛ اما این آزمون بهتنهایی سلامت کامل ارتباط CAN را اثبات نمیکند.
در بسیاری از شبکههای CAN پرسرعت با دو مقاومت ترمینیشن ۱۲۰ اهمی که بهصورت موازی در شبکه قرار گرفتهاند، مقدار معادل حدود ۶۰ اهم به دست میآید. این عدد فقط برای معماری مربوط به چنین شبکهای کاربرد دارد و نباید به تمام شبکههای خودرو تعمیم داده شود.
نتیجه اندازهگیری به محل آزمون، وضعیت خاموش یا فعال بودن شبکه، اتصال واحدها و ساختار واقعی مدار بستگی دارد.
بنابراین اگر مقاومت اندازهگیریشده با مقدار مورد انتظار تفاوت دارد، باید ابتدا شرایط آزمون و نقشه شبکه بررسی شود. سپس میتوان بر اساس اطلاعات فنی همان خودرو، علت اختلاف را مشخص کرد.
چه زمانی استفاده از اسیلوسکوپ برای عیبیابی CAN مفید است؟
اسیلوسکوپ امکان مشاهده شکل سیگنالهای CAN High و CAN Low را فراهم میکند. این قابلیت در مواردی که خطا متناوب است یا اندازهگیریهای ساده علت مشکل را مشخص نمیکنند، اهمیت بیشتری پیدا میکند.
با بررسی شکل موج میتوان نشانههایی از اختلال در سیگنال، نویز، اعوجاج یا شرایط غیرعادی ارتباط را مشاهده کرد. بااینحال، تفسیر دقیق شکل موج به سرعت شبکه، معماری مدار، محل اندازهگیری و مشخصات سازنده وابسته است.
مشاهده یک شکل موج غیرعادی بهتنهایی محل خرابی را مشخص نمیکند. نتیجه باید با سایر دادههای تشخیصی و شرایط واقعی مدار تطبیق داده شود.
تفاوت خرابی شبکه CAN با خرابی ECU چیست؟
این دو ایراد ممکن است علائم مشابهی ایجاد کنند، اما منشأ آنها متفاوت است.
در خرابی شبکه، مشکل میتواند از سیمکشی، اتصال کوتاه، کانکتورها، ترمینیشن یا مسیر ارتباطی ناشی شود. در خرابی ECU، احتمال دارد واحد کنترلی به دلیل مشکل داخلی نتواند بهدرستی کار کند یا پیامهای مورد انتظار را ارسال کند.
از آنجا که خرابی تغذیه یا اتصال بدنه نیز ممکن است باعث ناپدیدشدن یک ECU از شبکه شود، ابتدا باید این موارد بررسی شوند. تنها پس از ارزیابی مدارهای مرتبط میتوان احتمال خرابی داخلی واحد کنترلی را دقیقتر بررسی کرد.
اشتباهات رایج در عیبیابی CAN خودرو هیبریدی
پیش از بررسی این اشتباهات، باید توجه داشت که کدهای خطا بهتنهایی علت دقیق خرابی را مشخص نمیکنند. در عیبیابی اصولی شبکه CAN، ابتدا باید اطلاعات ثبتشده، شرایط ارتباط واحدهای کنترلی و وضعیت سیمکشی و مدارهای مرتبط بررسی شوند. در ادامه، چند اشتباه رایج را مرور میکنیم که ممکن است باعث تشخیص نادرست یا تعویض قطعات سالم شوند.
۱. تعویض ECU فقط براساس کد خطا
کد ارتباطی الزاماً خرابی ECU را ثابت نمیکند. پیش از تعویض واحد کنترلی باید تغذیه، اتصال بدنه، کانکتورها و مسیر شبکه بررسی شوند.
۲. پاککردن کدهای خطا پیش از ثبت اطلاعات
پاککردن زودهنگام خطاها ممکن است اطلاعاتی را که برای تشخیص منشأ مشکل لازم است از بین ببرد. بهتر است ابتدا گزارش کدها و شرایط ثبت آنها ذخیره شود.
۳. استفاده از مقدار مقاومت عمومی برای همه شبکهها
ساختار شبکهها یکسان نیست. مقدار مقاومت مورد انتظار باید بر اساس نقشه و مشخصات همان خودرو تعیین شود.
۴. نادیدهگرفتن مدار تغذیه و اتصال بدنه
گاهی ECU سالم است، اما به دلیل اختلال در تغذیه یا اتصال بدنه از شبکه خارج میشود. نادیدهگرفتن این بخشها میتواند به تشخیص اشتباه منجر شود.
۵. جداکردن تصادفی سوکتها و فیوزها
قطعکردن تصادفی اتصالات ممکن است خطاهای جدید ایجاد کند یا وضعیت اولیه شبکه را تغییر دهد. آزمونها باید هدفمند و مطابق دستورالعمل سازنده انجام شوند.
نکات ایمنی هنگام عیبیابی شبکه CAN در خودرو هیبریدی
بخش زیادی از بررسیهای شبکه CAN به مدارهای کمولتاژ مربوط میشود، اما شبکه ارتباطی ممکن است با واحدهایی در ارتباط باشد که در سامانه ولتاژ بالا نیز نقش دارند.
پیش از انجام آزمون باید مشخص شود مدار موردنظر در چه شرایطی قرار دارد و آیا روش اندازهگیری با وضعیت خودرو سازگار است. در صورت نیاز به کار در مجاورت اجزای ولتاژ بالا، رعایت دستورالعمل ایمنی سازنده و استفاده از فرد آموزشدیده و تجهیزات حفاظت فردی مناسب ضروری است.
از اتصال ابزار اندازهگیری به پایههای نامشخص، اعمال ولتاژ آزمایشی به خطوط شبکه یا انجام آزمونهایی که سازنده مجاز ندانسته است، خودداری کنید.
چکلیست نهایی عیبیابی CAN خودرو هیبریدی
برای جمعبندی فرایند عیبیابی میتوان این ترتیب را دنبال کرد:
- ثبت علائم و شرایط وقوع خطا
- خواندن و مستندسازی کدهای خطا
- شناسایی واحدهای کنترلی درگیر
- بررسی نقشه شبکه ارتباطی
- بررسی تغذیه و اتصال بدنه واحدهای مرتبط
- بررسی کانکتورها و سیمکشی
- انجام آزمونهای الکتریکی متناسب با معماری شبکه
- بررسی شکل سیگنال در صورت نیاز
- مقایسه نتایج با اطلاعات فنی سازنده
- رفع ایراد و تأیید عملکرد شبکه پس از تعمیر
جمعبندی
عیبیابی CAN در خودروهای هیبریدی به بررسی مرحلهبهمرحله کدهای خطا، نقشه شبکه، تغذیه واحدهای کنترلی، اتصالات و وضعیت الکتریکی خطوط ارتباطی نیاز دارد. قطع ارتباط با یک ECU بهتنهایی خرابی آن واحد یا باتری هیبریدی را ثابت نمیکند.
روش اصولی این است که ابتدا محدوده خطا مشخص شود، سپس علتهای مشترک و قابلاندازهگیری بررسی شوند و در نهایت، نتیجه تعمیر در شرایط مناسب تأیید شود.
اگر قصد دارید مهارت خود را در تحلیل مدارها و عیبیابی الکترونیکی خودرو گسترش دهید، دوره های آموزش برق خودرو میتواند مسیر یادگیری مباحث تخصصیتر را برای شما فراهم کند. همچنین در صفحه اینستاگرام کارنو مهارت میتوانید محتوای آموزشی مرتبط با برق خودرو را دنبال کنید.

Price range: 50.000.000 تومان through 100.000.000 تومان
با بیش از 80 ساعت آموزش عملی و تخصصی، این دوره شما را برای عیبیابی و تعمیر سیستمهای برق و انژکتور خودروهای چینی آماده میکند. مناسب برای فنیکارانی که بهدنبال ورود حرفهای به بازار خودروهای وارداتی هستند.
سؤالات متداول
1. شبکه CAN در خودروی هیبریدی چیست؟
شبکه CAN یک پروتکل ارتباطی است که به واحدهای کنترلی خودرو امکان میدهد پیامها و اطلاعات موردنیاز را با یکدیگر تبادل کنند.
2. مهمترین علائم خرابی شبکه CAN چیست؟
ثبت چند کد خطای ارتباطی، قطع ارتباط با یک یا چند ECU، نمایشندادن برخی دادههای زنده و بروز خطاهای متناوب از نشانههای احتمالی اختلال شبکه هستند.
3. آیا خطای CAN به معنی خرابی ECU است؟
خیر. مشکلات سیمکشی، کانکتورها، تغذیه، اتصال بدنه و ترمینیشن نیز میتوانند باعث بروز خطای ارتباطی شوند. خرابی داخلی ECU باید پس از بررسی علتهای دیگر ارزیابی شود.
4. آیا مقاومت شبکه CAN همیشه باید حدود ۶۰ اهم باشد؟
خیر. مقدار حدود ۶۰ اهم در شبکههای پرسرعت متداول با دو مقاومت ترمینیشن ۱۲۰ اهمی بهصورت موازی انتظار میرود. مقدار درست به معماری شبکه و شرایط آزمون بستگی دارد.
5. آیا خرابی CAN میتواند مانع ورود خودرو به حالت READY شود؟
بله، در بعضی خودروها قطع پیامهای ضروری میان واحدهای کنترلی میتواند مانع تکمیل فرایند READY شود. بااینحال، این علامت دلایل دیگری نیز دارد و باید با دادههای تشخیصی بررسی شود.
6. آیا برای عیبیابی CAN به اسیلوسکوپ نیاز است؟
همیشه نه. بسیاری از ایرادها را میتوان با بررسی کدهای خطا، نقشه شبکه و آزمونهای الکتریکی مناسب محدود کرد. اسیلوسکوپ در موارد پیچیده یا متناوب میتواند اطلاعات بیشتری درباره شکل سیگنال فراهم کند.
7. آیا میتوان برای بررسی CAN تمام سوکتهای ECU را جدا کرد؟
خیر. جداکردن تصادفی سوکتها ممکن است وضعیت شبکه را تغییر دهد یا خطاهای جدید ایجاد کند. باید فقط طبق نقشه و دستورالعمل سازنده آزمون انجام شود.