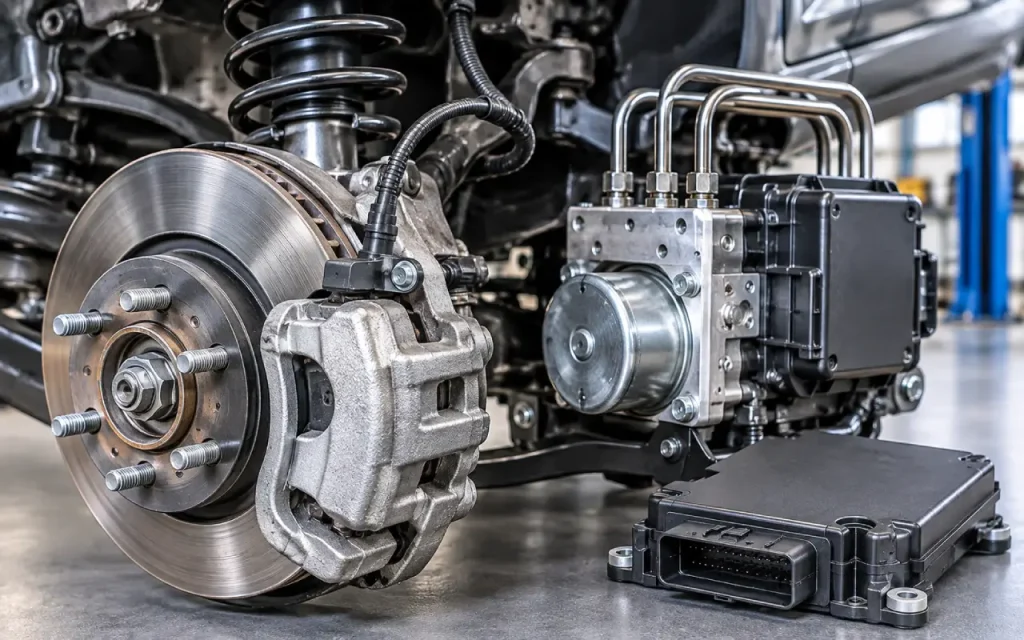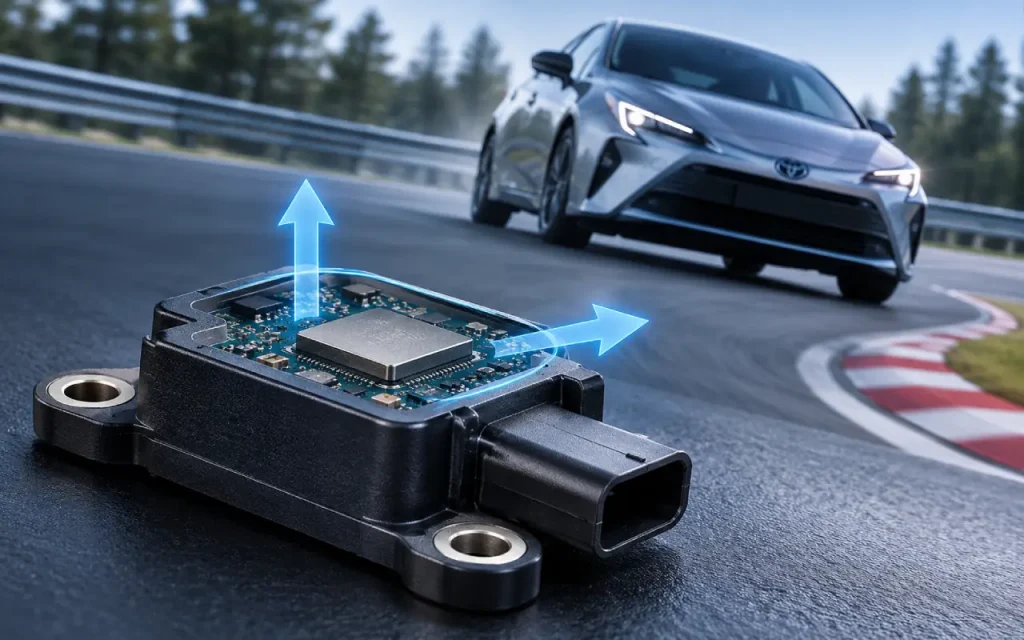

شتاب جانبی (Lateral Acceleration) یکی از پارامترهای مهم در بررسی رفتار دینامیکی خودرو است که نشان میدهد خودرو هنگام حرکت در پیچ، تغییر مسیر یا مانورهای سریع چه میزان شتاب در راستای عرضی تجربه میکند. این داده در خودروهای هیبریدی اهمیت ویژهای دارد؛ زیرا سیستمهای کنترل پایداری، ترمز الکترونیکی و مدیریت حرکت خودرو برای تصمیمگیری دقیق به اطلاعات حسگرهای حرکتی وابستهاند.
در خودروهای هیبریدی، شتاب جانبی میتواند در کنار اطلاعات سرعت چرخها، زاویه فرمان و نرخ چرخش بدنه، به ECUهای کنترلی کمک کند تا وضعیت واقعی حرکت خودرو را تحلیل کنند. اگر اطلاعات این سنسور دچار خطا شود، ممکن است عملکرد سیستم کنترل پایداری مختل شود یا خطاهایی در سیستم ترمز و کنترل دینامیکی خودرو مشاهده شود.
در این مقاله، مفهوم Lateral Acceleration، نحوه اندازهگیری آن، ساختار سنسور، نقش آن در خودروهای هیبریدی، ارتباط با سیستم ESC و روشهای عیبیابی تخصصی را بررسی میکنیم.
Lateral Acceleration چیست؟ مفهوم شتاب جانبی در خودرو
شتاب جانبی، شتابی است که خودرو در راستای عرضی و عمود بر محور طولی خود تجربه میکند. این شتاب معمولاً هنگام پیچیدن، تغییر مسیر، مانورهای ناگهانی یا حرکت روی سطوحی که شرایط اصطکاک متفاوتی دارند، اهمیت پیدا میکند.
برای درک بهتر، تصور کنید خودرو در یک مسیر مستقیم حرکت میکند. در این شرایط، شتاب جانبی معمولاً نزدیک به صفر است؛ البته حرکت روی شیب عرضی جاده، ناهمواریها یا تغییر وضعیت بدنه میتواند بر مقدار اندازهگیریشده تأثیر بگذارد.
وقتی خودرو وارد یک پیچ میشود، نیروهای جانبی میان تایرها و سطح جاده ایجاد میشوند. این نیروها باعث تغییر مسیر خودرو میشوند و شتاب جانبی بهوجود میآید. هرچه سرعت خودرو بیشتر باشد یا شعاع پیچ کوچکتر شود، در شرایط مشابه شتاب جانبی افزایش پیدا میکند.
از نظر فیزیکی، در یک حرکت تقریباً پایدار و بدون لغزش قابلتوجه، شتاب جانبی را میتوان با رابطه زیر تقریب زد:
a_y = v² / r
در این رابطه:
- a_y: شتاب جانبی خودرو
- v: سرعت خودرو
- r: شعاع مسیر حرکت
برای مثال، اگر خودرو با سرعت ۵۴ کیلومتر بر ساعت، معادل ۱۵ متر بر ثانیه، در یک پیچ با شعاع ۵۰ متر حرکت کند، شتاب جانبی تقریبی آن برابر خواهد بود با:
a_y = 15² / 50 = 4.5 m/s²
این مقدار تقریباً برابر با ۰٫۴۶ برابر شتاب گرانش زمین است.
این رابطه برای درک رفتار خودرو کاربرد دارد، اما در شرایط واقعی مانند لغزش تایر، تغییر سریع فرمان، انتقال وزن یا حرکت روی سطح کماصطکاک، رفتار دینامیکی خودرو پیچیدهتر میشود.
شتاب جانبی با نیروی گریز از مرکز چه تفاوتی دارد؟
در توضیح حرکت خودرو در پیچ، گاهی از اصطلاح نیروی گریز از مرکز استفاده میشود. از دید یک ناظر داخل خودرو که در چارچوب چرخان خودرو قرار دارد، احساس میشود خودرو یا سرنشینان به سمت بیرون پیچ رانده میشوند.
اما در تحلیل دینامیکی از دید چارچوب مرجع غیرچرخان، تغییر مسیر خودرو به نیروی جانبی واردشده از سطح جاده به تایرها وابسته است.
شتاب جانبی یک پارامتر فیزیکی قابل اندازهگیری است و سنسور Lateral Acceleration آن را ثبت میکند. سیستم کنترل پایداری از این اطلاعات برای ارزیابی وضعیت حرکتی خودرو استفاده میکند.
سنسور Lateral Acceleration چیست؟
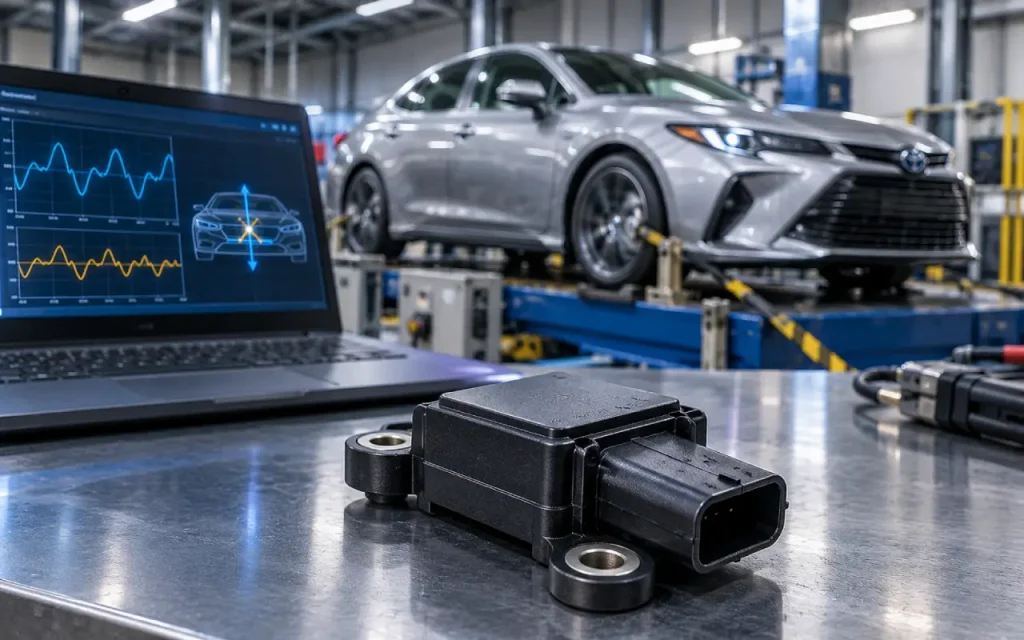
سنسور Lateral Acceleration Sensor یا سنسور شتاب جانبی، یکی از حسگرهای مورد استفاده در سیستمهای کنترل دینامیکی خودرو است. این سنسور میزان شتاب در راستای عرضی خودرو را اندازهگیری میکند و اطلاعات خود را در اختیار واحدهای کنترلی قرار میدهد.
در بسیاری از خودروها، این سنسور بهصورت مستقل نصب نشده است؛ بلکه در یک مجموعه سنسوری مشترک با اجزایی مانند موارد زیر قرار دارد:
- سنسور Yaw Rate
- سنسور شتاب طولی (Longitudinal Acceleration)
- واحد اندازهگیری اینرسی (IMU)
- مدار پردازش و ارتباطات الکترونیکی
در برخی خودروها این مجموعه در نزدیکی مرکز خودرو یا در نقاطی نصب میشود که سازنده برای اندازهگیری دقیق تعیین کرده است. در برخی مدلها نیز ممکن است سنسورها در مجموعه ECU یا ماژولهای مرتبط با سیستم ترمز و ایمنی قرار داشته باشند.
ساختار داخلی سنسور شتاب جانبی چگونه است؟
بیشتر سنسورهای شتاب جانبی مدرن از فناوری MEMS (Micro-Electro-Mechanical Systems) استفاده میکنند. این فناوری امکان ساخت اجزای مکانیکی بسیار کوچک و مدارهای الکترونیکی اندازهگیری را در یک مجموعه فشرده فراهم میکند.
در ساختار یک سنسور MEMS شتابسنج، معمولاً بخش متحرکی مانند جرم میکروسکوپی وجود دارد که بهوسیله ساختارهای انعطافپذیر در داخل تراشه نگه داشته شده است. هنگام واردشدن شتاب به سنسور، جرم داخلی نسبت به موقعیت اولیه خود جابهجا میشود.
این جابهجایی بسیار کوچک توسط مدار اندازهگیری تشخیص داده میشود و به سیگنال الکتریکی قابل پردازش تبدیل میشود. سپس مدار الکترونیکی سنسور یا ECU، اطلاعات را به شکل داده دیجیتال یا سیگنال مناسب برای سیستم کنترل خودرو ارسال میکند.
در سنسورهای خازنی MEMS، تغییر موقعیت جرم داخلی میتواند باعث تغییر ظرفیت خازنی شود. مدار الکترونیکی با اندازهگیری این تغییر، میزان شتاب واردشده را محاسبه میکند.
ساختار سنسور ممکن است شامل موارد زیر باشد:
- جرم حساس به شتاب
- ساختارهای تعلیق میکروسکوپی
- الکترودهای اندازهگیری
- مدار پردازش سیگنال
- مدار تغذیه و تنظیم ولتاژ
- بخش ارتباطی با ایسیو
- مدارهای تشخیص خطای داخلی
در سنسورهای جدیدتر، پردازش اولیه، فیلترکردن نویز، تشخیص خطا و جبران اثرات دما نیز ممکن است داخل مجموعه سنسور انجام شود.
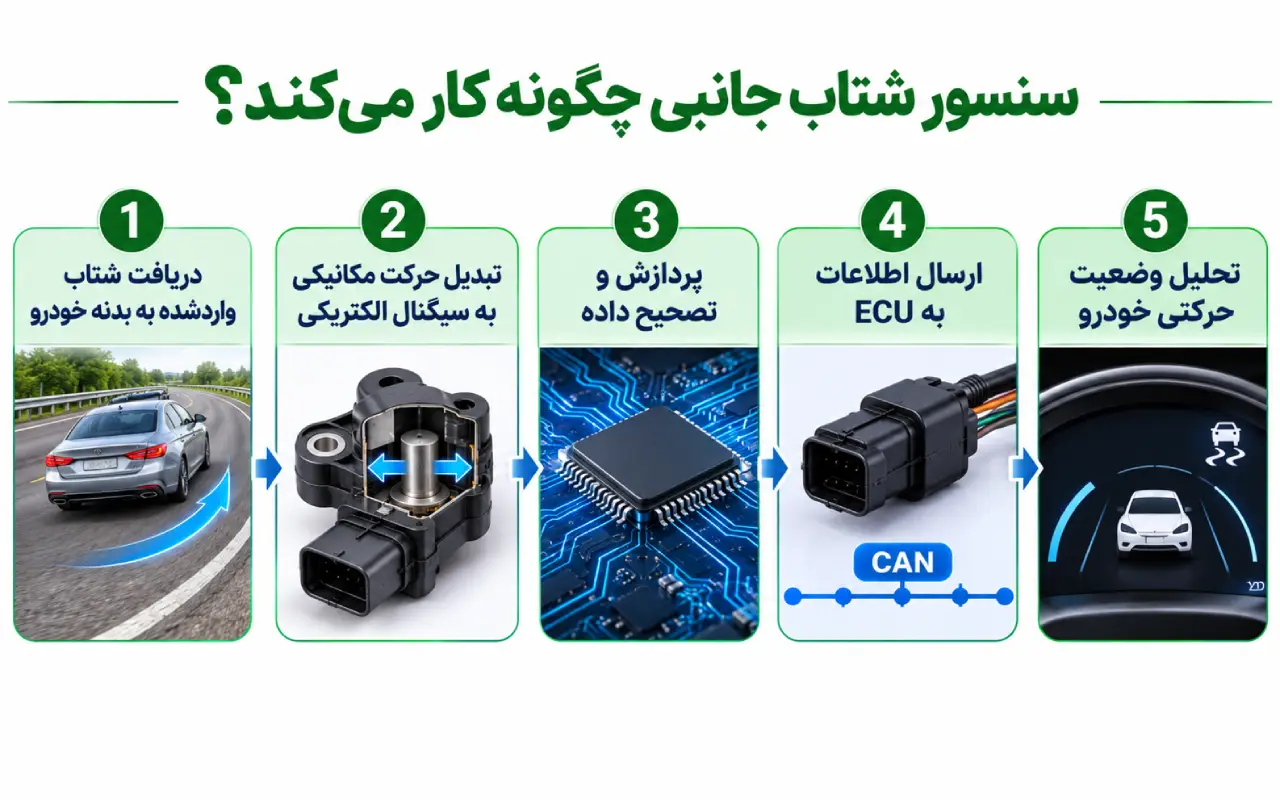
سنسور شتاب جانبی چگونه کار میکند؟
عملکرد سنسور شتاب جانبی را میتوان در چند مرحله توضیح داد.
۱. دریافت شتاب واردشده به بدنه خودرو
هنگام حرکت خودرو در پیچ، شتاب جانبی به بدنه و مجموعه سنسور وارد میشود. جرم حساس داخل سنسور تحت تأثیر این شتاب، تمایل به جابهجایی نسبت به موقعیت اولیه خود دارد.
۲. تبدیل حرکت مکانیکی به سیگنال الکتریکی
جابجایی جرم داخلی توسط ساختار اندازهگیری سنسور تشخیص داده میشود. در فناوری خازنی، تغییر موقعیت میتواند باعث تغییر ظرفیت خازنی شود. این تغییر به سیگنال الکتریکی تبدیل میشود.
۳. پردازش و تصحیح داده
سیگنال خام ممکن است تحت تأثیر نویز، دما، لرزش و خطای اندازهگیری قرار داشته باشد. بنابراین سنسور یا ECU مربوطه، دادهها را پردازش و در صورت نیاز فیلتر میکند تا اطلاعات مناسب برای سیستمهای کنترلی فراهم شود.
۴. ارسال اطلاعات به ECU
اطلاعات شتاب جانبی از طریق ارتباط الکتریکی یا شبکه خودرو به واحد کنترل مرتبط ارسال میشود. در بسیاری از خودروها، اطلاعات سنسورهای حرکتی از طریق شبکه CAN در اختیار ماژولهای مختلف قرار میگیرد.
۵. تحلیل وضعیت حرکتی خودرو
ECU با بررسی شتاب جانبی در کنار سایر دادهها، وضعیت حرکت خودرو را تحلیل میکند. این تحلیل میتواند به تشخیص حرکت طبیعی در پیچ، احتمال لغزش یا اختلاف میان مسیر مورد انتظار و رفتار واقعی خودرو کمک کند.
شتاب جانبی در خودروهای هیبریدی چه اهمیتی دارد؟
خودروهای هیبریدی علاوه بر سیستم متداول انتقال قدرت، از موتور الکتریکی، باتری ولتاژ بالا و واحدهای کنترلی تخصصی استفاده میکنند. این ساختار باعث میشود مدیریت حرکت خودرو و هماهنگی سیستمهای مختلف اهمیت بیشتری پیدا کند.
شتاب جانبی مستقیماً وظیفه کنترل موتور الکتریکی یا باتری را بر عهده ندارد؛ اما میتواند در تصمیمگیری سیستمهای کنترل پایداری و مدیریت دینامیکی خودرو نقش داشته باشد.
در خودروهای هیبریدی، ECUهای مختلف اطلاعاتی مانند سرعت چرخها، زاویه فرمان، نرخ چرخش خودرو، شتاب جانبی، وضعیت ترمز و گاهی اطلاعات مربوط به گشتاور تولیدی موتور را تحلیل میکنند.
اگر خودرو در پیچ دچار ناپایداری شود، سیستم کنترل پایداری ممکن است با کاهش گشتاور موتور، اعمال ترمز به چرخهای مشخص یا هماهنگی با سیستمهای کنترل گشتاور، به حفظ مسیر کمک کند.
به همین دلیل، شتاب جانبی در خودروهای هیبریدی یک داده مهم برای تحلیل رفتار دینامیکی محسوب میشود؛ هرچند نحوه استفاده از این داده و میزان تأثیر آن در عملکرد سیستم، به طراحی و استراتژی کنترلی سازنده بستگی دارد.
ارتباط Lateral Acceleration با سیستم ESC
سیستم ESC (Electronic Stability Control) یا کنترل الکترونیکی پایداری، یکی از مهمترین سیستمهای ایمنی فعال خودرو است که برای کمک به حفظ مسیر موردنظر راننده طراحی شده است.
ESC اطلاعات مختلفی را برای بررسی وضعیت حرکتی خودرو دریافت میکند. مهمترین دادههای مورد استفاده این سیستم میتوانند شامل موارد زیر باشند:
- سرعت هر چرخ
- زاویه فرمان
- نرخ چرخش حول محور عمودی (Yaw Rate)
- شتاب جانبی
- وضعیت پدال ترمز
- اطلاعات گشتاور موتور
- وضعیت سیستمهای مرتبط با کنترل دینامیکی
شتاب جانبی به سیستم کمک میکند تا وضعیت حرکت عرضی خودرو را ارزیابی کند. برای مثال، هنگام ورود به یک پیچ، ECU میتواند اطلاعات زاویه فرمان را با دادههای حرکتی خودرو مقایسه کند تا تشخیص دهد آیا خودرو مطابق مسیر مورد انتظار حرکت میکند یا احتمال ناپایداری وجود دارد.
در شرایطی مانند بیشفرمانی یا کمفرمانی، ESC ممکن است با اعمال ترمز انتخابی روی یک یا چند چرخ و در برخی شرایط با کاهش گشتاور موتور، به اصلاح مسیر حرکت کمک کند.
تفاوت Lateral Acceleration و Yaw Rate چیست؟
شتاب جانبی و Yaw Rate دو پارامتر متفاوت هستند؛ اما برای تحلیل رفتار دینامیکی خودرو معمولاً در کنار یکدیگر استفاده میشوند.
Lateral Acceleration
شتاب جانبی نشاندهنده میزان تغییر سرعت خودرو در راستای عرضی است. این پارامتر معمولاً با واحد m/s² یا g نمایش داده میشود.
Yaw Rate
Yaw Rate نشان میدهد خودرو با چه سرعتی حول محور عمودی خود میچرخد. این پارامتر معمولاً با واحد درجه بر ثانیه یا رادیان بر ثانیه نمایش داده میشود.
برای مثال، هنگام ورود خودرو به یک پیچ، زاویه فرمان تغییر میکند. اگر خودرو مطابق فرمان راننده مسیر خود را تغییر دهد، نرخ چرخش و شتاب جانبی باید با شرایط حرکتی آن هماهنگی داشته باشند.
اگر خودرو در حال چرخش باشد، اما اطلاعات شتاب جانبی با وضعیت حرکتی آن سازگار نباشد، سیستم کنترلی ممکن است نیاز به بررسی بیشتر داشته باشد. البته اختلاف دادهها همیشه به معنای خرابی سنسور نیست؛ شرایط جاده، لغزش، انتقال وزن، وضعیت تایرها و خطای سایر سنسورها نیز میتوانند در این اختلاف نقش داشته باشند.
ارتباط شتاب جانبی با سیستم ترمز خودروهای هیبریدی
در خودروهای هیبریدی، سیستم ترمز ممکن است از ترکیب ترمز اصطکاکی و ترمز احیاکننده یا Regenerative Braking استفاده کند. در ترمز احیاکننده، موتور الکتریکی میتواند در شرایط مناسب بهعنوان ژنراتور عمل کند و بخشی از انرژی جنبشی خودرو را به انرژی الکتریکی تبدیل کند.
با این حال، هنگام بروز شرایطی که نیاز به کنترل پایداری وجود دارد، اولویت سیستم میتواند حفظ کنترل خودرو و ایمنی باشد. در این شرایط، سیستم کنترل پایداری ممکن است به مداخله ترمز اصطکاکی نیاز داشته باشد یا میزان بازیابی انرژی را مطابق شرایط حرکتی محدود کند.
شتاب جانبی میتواند بخشی از اطلاعات مورد استفاده برای ارزیابی شرایط حرکت خودرو باشد؛ اما کنترل ترمز احیاکننده صرفاً بر اساس این سنسور انجام نمیشود و به استراتژی کنترل خودرو، وضعیت باتری، سرعت، درخواست ترمز و سایر پارامترها وابسته است.
در خودروهایی که از سیستم ترمز الکتروهیدرولیکی استفاده میکنند، هماهنگی میان ECU ترمز، عملگرهای هیدرولیکی و سیستم کنترل پایداری اهمیت زیادی دارد. به همین دلیل، شناخت سیستم ترمز الکتروهیدرولیکی EHB در بررسی ارتباط شتاب جانبی با عملکرد ترمز خودروهای هیبریدی مفید است.
ارتباط Lateral Acceleration با Brake ECU
Brake ECU یکی از واحدهای کنترلی مهم در سیستم ترمز خودروهای جدید است. این واحد ممکن است اطلاعات سنسورهای سرعت چرخ، سنسورهای حرکتی، وضعیت ترمز و سایر دادههای مرتبط را دریافت و پردازش کند.
در خودروهای مجهز به سیستم کنترل پایداری، اطلاعات شتاب جانبی میتواند برای تحلیل وضعیت حرکتی خودرو و تشخیص شرایطی که نیاز به مداخله کنترلی دارند، استفاده شود.
در صورت تشخیص ناپایداری، سیستم ترمز ممکن است با اعمال فشار ترمز روی چرخهای مشخص، به ایجاد گشتاور اصلاحی کمک کند. مقدار و نحوه این مداخله به شرایط خودرو و الگوریتم کنترلی بستگی دارد.
مقادیر شتاب جانبی در دستگاه دیاگ
یکی از روشهای بررسی عملکرد سنسور Lateral Acceleration، مشاهده دادههای زنده (Live Data) با دستگاه دیاگ مناسب خودرو است.
نام پارامتر ممکن است بسته به برند، مدل و نوع ECU متفاوت باشد. برخی از نامهای احتمالی عبارتاند از:
- Lateral Acceleration
- Lateral G
- Side Acceleration
- Acceleration Sensor
- G Sensor
- Lateral Acceleration Sensor Value
مقدار نمایشدادهشده ممکن است با واحد m/s²، g یا در برخی دستگاهها با مقیاس دیگری ارائه شود.
در شرایطی که خودرو روی سطح صاف و بدون حرکت قرار دارد، مقدار شتاب جانبی در بسیاری از سیستمها باید نزدیک به مقدار مرجع تعیینشده توسط سازنده باشد. اما مقدار دقیق صفر یا محدوده مجاز آن را نمیتوان برای همه خودروها یکسان در نظر گرفت.
هنگام حرکت خودرو در پیچ، مقدار شتاب جانبی متناسب با شرایط حرکت تغییر میکند. در پیچهای متوالی، ممکن است مقدار این پارامتر در دو جهت مثبت و منفی تغییر کند؛ جهت و علامت آن به تعریف محورهای سنسور و سازنده بستگی دارد.
برای تحلیل صحیح دادهها، باید به موارد زیر توجه کرد:
- مقدار سنسور در حالت توقف
- تغییر مقدار هنگام حرکت
- جهت تغییر مقادیر در پیچهای چپ و راست
- پایداری و پیوستگی دادهها
- وجود نوسان یا پرش غیرعادی
- هماهنگی با زاویه فرمان و Yaw Rate
- خطاهای ثبتشده در ECUهای مرتبط
علائم خرابی سنسور Lateral Acceleration
خرابی سنسور شتاب جانبی ممکن است با علائم مختلفی همراه باشد. البته این علائم الزاماً به معنای خرابی خود سنسور نیستند و ممکن است از سیمکشی، تغذیه، شبکه ارتباطی، کالیبراسیون یا سایر اجزای سیستم ناشی شوند.
۱. روشنشدن چراغ ESC یا کنترل پایداری
یکی از نشانههای احتمالی خرابی سنسور شتاب جانبی، روشنشدن چراغ هشدار ESC یا چراغهای مرتبط با سیستم کنترل پایداری است.
در این شرایط، ECU ممکن است به دلیل دریافت داده غیرمنطقی یا ازدسترفتن اطلاعات سنسور، عملکرد برخی قابلیتهای کنترل پایداری را محدود کند.
۲. ثبت خطا در سیستم ترمز یا کنترل پایداری
ممکن است کدهای خطا در ECU ترمز، ESC یا ماژولهای مرتبط ثبت شوند. این خطاها میتوانند به خرابی سنسور، ارتباط نامعتبر، مقدار خارج از محدوده یا اشکال در مدار اشاره داشته باشند.
۳. غیرفعالشدن برخی قابلیتهای کنترل پایداری
در صورت تشخیص خرابی، سیستم ممکن است بعضی از عملکردهای کنترل پایداری را غیرفعال کند یا وارد حالت محدودشده شود تا از اجرای کنترل بر اساس اطلاعات نامعتبر جلوگیری کند.
۴. مشاهده دادههای غیرمنطقی در Live Data
اگر در حالت توقف روی سطح مناسب، مقدار شتاب جانبی غیرمنطقی باشد یا هنگام حرکت تغییرات نامتناسب نشان دهد، باید سنسور، نصب، کالیبراسیون و مدار آن بررسی شوند.
۵. عملکرد غیرعادی سیستم کنترل پایداری
در برخی شرایط، ممکن است مداخله سیستم کنترل پایداری غیرعادی به نظر برسد؛ اما این موضوع بهتنهایی دلیل خرابی سنسور Lateral Acceleration نیست. خطای سنسور زاویه فرمان، Yaw Rate، سرعت چرخ، تایرها یا سایر اجزا نیز میتواند باعث ایجاد رفتار مشابه شود.
روش عیبیابی سنسور Lateral Acceleration در خودروهای هیبریدی
عیبیابی صحیح این سنسور باید بهصورت مرحلهای و بر اساس اطلاعات فنی خودرو انجام شود. تعویض مستقیم سنسور بدون بررسی مدار، دادههای زنده و وضعیت کالیبراسیون، ممکن است باعث هزینه اضافی و باقیماندن مشکل اصلی شود.
مرحله اول: بررسی چراغهای هشدار و شرایط اولیه
ابتدا وضعیت چراغهای هشدار، شرایط بروز خطا و رفتار خودرو بررسی شود.
اطلاعاتی مانند زمان روشنشدن چراغ ESC، شرایط رانندگی هنگام بروز خطا، انجام تعمیرات قبلی، تعویض باتری، بازشدن اتصالات یا تعمیر سیستم تعلیق میتوانند در مسیر عیبیابی کمککننده باشند.
مرحله دوم: اسکن کامل ECUهای مرتبط
با دستگاه دیاگ مناسب، ECUهای مرتبط با سیستم ترمز، ESC، ABS و سایر واحدهای کنترلی بررسی شوند.
در این مرحله باید کدهای خطا بهصورت کامل ثبت شوند. پاککردن خطاها پیش از مستندسازی و بررسی شرایط ثبتشدن آنها میتواند اطلاعات مفید عیبیابی را از بین ببرد.
مرحله سوم: بررسی Live Data سنسور
مقدار شتاب جانبی در حالت توقف و در شرایط مناسب بررسی شود.
در صورت مشاهده مقدار غیرمنطقی، باید مشخص شود که آیا مشکل به سنسور مربوط است یا عوامل دیگری مانند نصب نامناسب، وضعیت سطح خودرو، کالیبراسیون یا مدار الکتریکی باعث ایجاد مقدار نادرست شدهاند.
مرحله چهارم: بررسی ارتباط با سایر سنسورها
شتاب جانبی باید در کنار اطلاعات سنسور Yaw Rate، زاویه فرمان و سرعت چرخها بررسی شود.
برای مثال، در یک مانور مشخص، تغییرات زاویه فرمان، نرخ چرخش و شتاب جانبی باید از نظر فیزیکی با وضعیت حرکت خودرو سازگار باشند. البته مقایسه دقیق به شرایط رانندگی، مدل خودرو و الگوریتم کنترلی آن وابسته است.
مرحله پنجم: بررسی تغذیه، اتصال بدنه و سیمکشی
اگر اطلاعات سنسور نامعتبر است یا ارتباط آن با ECU دچار مشکل شده، بررسی مدار الکتریکی ضروری است.
موارد مهم عبارتاند از:
- بررسی تغذیه سنسور مطابق نقشه فنی
- بررسی اتصال بدنه
- بررسی کانکتورها و پینها
- بررسی خوردگی، رطوبت یا آسیب فیزیکی
- بررسی قطعی یا اتصال کوتاه سیمها
- بررسی ارتباط شبکهای در سنسورهای دارای ارتباط دیجیتال
در خودروهای هیبریدی، انجام بررسیهای الکتریکی باید مطابق دستورالعمل ایمنی سازنده صورت گیرد. وجود سیستم ولتاژ بالا به این معنا نیست که همه مدارهای سنسور شتاب جانبی ولتاژ بالا دارند؛ اما رعایت الزامات ایمنی خودرو، بهخصوص هنگام کار در مجاورت مجموعههای ولتاژ بالا، ضروری است.
مرحله ششم: بررسی محل نصب و وضعیت سنسور
محل نصب سنسور اهمیت زیادی دارد؛ زیرا سنسور باید در موقعیت و جهت تعیینشده توسط سازنده قرار داشته باشد.
جابجایی سنسور، نصب نادرست، تغییر زاویه نصب یا تعمیرات بدنه و شاسی ممکن است باعث ایجاد اختلاف در دادههای اندازهگیری شود.
همچنین اگر سنسور در مجموعهای مشترک با Yaw Rate قرار داشته باشد، باید وضعیت نصب و سلامت مجموعه کامل بررسی شود.
مرحله هفتم: بررسی نیاز به کالیبراسیون
برخی خودروها پس از تعویض سنسور، تعمیرات مرتبط یا ثبت خطای مشخص، به کالیبراسیون یا تنظیم نقطه صفر (Zero Point Calibration) نیاز دارند.
این عملیات باید با دستگاه دیاگ سازگار و طبق شرایط تعیینشده توسط سازنده انجام شود. سطح خودرو، وضعیت فرمان، شرایط توقف و سایر پیشنیازهای کالیبراسیون ممکن است اهمیت داشته باشند.
کالیبراسیون بدون بررسی علت اصلی خطا یا در شرایط نامناسب میتواند نتیجه نامعتبر ایجاد کند؛ بنابراین ابتدا باید شرایط نصب و سلامت مدار تأیید شود.
مرحله هشتم: ارزیابی عملکرد پس از تعمیر
پس از رفع ایراد، خطاها طبق دستورالعمل پاک شوند و دادههای سنسور دوباره بررسی شوند.
در صورت نیاز به تست رانندگی، باید در محیط مناسب، ایمن و طبق دستورالعمل سازنده انجام شود. هدف، بررسی تغییرات منطقی دادههای شتاب جانبی و اطمینان از عملکرد صحیح سیستمهای مرتبط است.
آیا خرابی Lateral Acceleration میتواند باعث خطای ESC شود؟
بله، در خودروهایی که شتاب جانبی یکی از ورودیهای سیستم کنترل پایداری است، خرابی سنسور یا دریافت داده نامعتبر میتواند باعث ثبت خطا در سیستم ESC شود.
اما روشنشدن چراغ ESC همیشه به معنای خرابی سنسور شتاب جانبی نیست. سیستم ESC از اطلاعات چندین سنسور و واحد کنترلی استفاده میکند. خرابی سنسور Yaw Rate، زاویه فرمان، سنسور سرعت چرخ، تغذیه ECU، سیمکشی یا ارتباط شبکه نیز میتواند باعث ایجاد خطاهای مشابه شود.
به همین دلیل، تشخیص دقیق باید بر اساس کد خطا، دادههای زنده، بررسی مدار و اطلاعات فنی خودرو انجام شود.
تفاوت شتاب جانبی و شتاب طولی
شتاب جانبی و شتاب طولی دو پارامتر مهم در تحلیل حرکت خودرو هستند؛ اما در دو راستای متفاوت اندازهگیری میشوند.
شتاب جانبی (Lateral Acceleration): در راستای عرضی خودرو اندازهگیری میشود و بیشتر در پیچیدن، تغییر مسیر و تحلیل پایداری جانبی کاربرد دارد.
شتاب طولی (Longitudinal Acceleration): در راستای طول خودرو اندازهگیری میشود و با افزایش سرعت، کاهش سرعت، ترمزگیری و شتابگیری ارتباط دارد.
در خودروهای هیبریدی، شتاب طولی میتواند در تحلیل عملکرد موتور، ترمز، بازیابی انرژی و انتقال قدرت اهمیت داشته باشد؛ درحالیکه شتاب جانبی بیشتر در ارزیابی حرکت در پیچ و کنترل پایداری استفاده میشود.
با این حال، در مانورهای ترکیبی مانند ترمزگیری در پیچ، هر دو پارامتر اهمیت پیدا میکنند؛ زیرا خودرو بهصورت همزمان تحت تأثیر نیروهای طولی و جانبی قرار دارد.
آیا سنسور شتاب جانبی نیاز به تعویض دارد یا قابل تعمیر است؟
در بسیاری از خودروها، سنسور شتاب جانبی بهصورت یک قطعه الکترونیکی یا بخشی از مجموعه سنسورهای حرکتی طراحی شده است. در صورت خرابی داخلی، معمولاً تعمیر تخصصی قطعه یا تعویض مجموعه مطابق دستورالعمل سازنده مطرح میشود.
با این حال، پیش از تصمیم به تعویض باید موارد زیر بررسی شوند:
- صحت کد خطا
- وضعیت تغذیه و اتصال بدنه
- سلامت سیمکشی و کانکتورها
- ارتباط سنسور با ECU
- نصب و موقعیت صحیح سنسور
- نیاز به کالیبراسیون
- وجود خطا در سایر سنسورهای مرتبط
در برخی موارد، مشکل با اصلاح اتصالات، رفع ایراد مدار یا انجام کالیبراسیون صحیح برطرف میشود و نیازی به تعویض سنسور نیست.
نکات مهم هنگام کار با سنسور Lateral Acceleration
برای عیبیابی حرفهای این سنسور، توجه به چند نکته ضروری است:
- مقدار شتاب جانبی در حالت توقف همیشه باید با شرایط نصب و مشخصات سازنده ارزیابی شود.
- اختلاف مقدار سنسور با صفر بهتنهایی نشانه قطعی خرابی نیست.
- نصب سنسور در جهت نادرست میتواند بر اندازهگیری تأثیر بگذارد.
- هنگام بررسی دادهها باید اطلاعات سایر سنسورهای حرکتی نیز در نظر گرفته شوند.
- کالیبراسیون باید در شرایط تعیینشده توسط سازنده انجام شود.
- خطاهای ESC را نباید بدون بررسی سایر اجزا صرفاً به سنسور شتاب جانبی نسبت داد.
- در خودروهای هیبریدی باید دستورالعملهای ایمنی مربوط به سیستم ولتاژ بالا و سیستم ترمز رعایت شوند.
جمعبندی
Lateral Acceleration یا شتاب جانبی یکی از پارامترهای مهم در تحلیل رفتار دینامیکی خودرو است که اطلاعات مربوط به حرکت عرضی خودرو را در اختیار سیستمهای کنترلی قرار میدهد. این داده در کنار اطلاعات سنسور Yaw Rate، زاویه فرمان، سرعت چرخها و سایر ورودیها میتواند به سیستم کنترل پایداری کمک کند تا وضعیت حرکت خودرو را ارزیابی کند.
در خودروهای هیبریدی، به دلیل وجود سیستمهای کنترل الکترونیکی پیشرفته و هماهنگی میان ترمز، موتور الکتریکی و واحدهای کنترلی، اطلاعات سنسورهای حرکتی اهمیت زیادی دارد. با این حال، شتاب جانبی بهتنهایی مسئول کنترل پایداری یا مدیریت ترمز نیست و نقش آن به استراتژی کنترلی خودرو بستگی دارد.
در عیبیابی این سنسور، بررسی کدهای خطا، تحلیل Live Data، کنترل تغذیه و سیمکشی، بررسی نصب و انجام کالیبراسیون در صورت نیاز، مسیر اصولی تشخیص محسوب میشود. شناخت ارتباط این سنسور با ESC، Yaw Rate، Brake ECU و سیستم ترمز به تکنسین کمک میکند تا بهجای تعویض قطعات بر اساس حدس، علت اصلی مشکل را پیدا کند.
اگر قصد دارید دانش تخصصی خود را در زمینه برق خودرو، سیستمهای الکترونیکی و عیبیابی خودروهای جدید و هیبریدی توسعه دهید، میتوانید از محتوای آموزشی و دورههای تخصصی آموزش برق خودرو استفاده کنید و مباحث مرتبط با تحلیل سنسورها و سیستمهای کنترلی را عمیقتر یاد بگیرید.
همچنین در صفحه اینستاگرام کارنو مهارت مطالب آموزشی، نکات فنی و محتوای مرتبط با برق خودرو و سیستمهای هیبریدی منتشر میشود که میتواند مکمل یادگیری تخصصی شما باشد.
قیمت اصلی 50.000.000 تومان بود.24.980.000 تومانقیمت فعلی 24.980.000 تومان است.
با بیش از 80 ساعت آموزش عملی و تخصصی، این دوره شما را برای عیبیابی و تعمیر سیستمهای برق و انژکتور خودروهای چینی آماده میکند. مناسب برای فنیکارانی که بهدنبال ورود حرفهای به بازار خودروهای وارداتی هستند.
سوالات متداول
۱. Lateral Acceleration در خودرو چیست؟
Lateral Acceleration یا شتاب جانبی، شتاب خودرو در راستای عرضی است که معمولاً هنگام پیچیدن، تغییر مسیر یا مانورهای جانبی ایجاد میشود. این پارامتر برای تحلیل رفتار دینامیکی و کنترل پایداری خودرو اهمیت دارد.
۲. سنسور شتاب جانبی چه وظیفهای دارد؟
این سنسور شتاب واردشده به خودرو در راستای عرضی را اندازهگیری میکند و اطلاعات خود را برای تحلیل وضعیت حرکت در اختیار ECUهای مرتبط قرار میدهد.
۳. سنسور Lateral Acceleration در خودروهای هیبریدی کجا قرار دارد؟
محل نصب آن بسته به طراحی خودرو متفاوت است. در برخی خودروها، سنسور نزدیک مرکز خودرو نصب میشود و در بسیاری از مدلها بخشی از مجموعه سنسورهای حرکتی یا IMU است.
۴. خرابی سنسور شتاب جانبی چه علائمی دارد؟
روشنشدن چراغ ESC، ثبت خطا در سیستم کنترل پایداری، مشاهده مقادیر غیرمنطقی در Live Data یا محدودشدن برخی قابلیتهای کنترلی از علائم احتمالی هستند. این نشانهها میتوانند دلایل دیگری نیز داشته باشند.
۵. آیا خرابی Lateral Acceleration باعث روشنشدن چراغ ESC میشود؟
بله، اگر ECU اطلاعات نامعتبر از سنسور دریافت کند، ممکن است خطای ESC ثبت شود یا برخی قابلیتهای سیستم کنترل پایداری محدود شوند. با این حال، روشنشدن چراغ ESC میتواند دلایل دیگری نیز داشته باشد.
۶. تفاوت Lateral Acceleration و Yaw Rate چیست؟
Lateral Acceleration شتاب عرضی خودرو را اندازهگیری میکند؛ اما Yaw Rate نرخ چرخش خودرو حول محور عمودی را نشان میدهد. این دو داده برای تحلیل وضعیت حرکتی خودرو مکمل یکدیگر هستند.
۷. چگونه سنسور شتاب جانبی را با دستگاه دیاگ بررسی کنیم؟
با دستگاه دیاگ مناسب، باید کدهای خطای ECUهای مرتبط و داده زنده سنسور بررسی شوند. سپس مقدار سنسور در حالت توقف و هنگام حرکت در شرایط مناسب تحلیل شود. بررسی مدار، نصب و کالیبراسیون نیز ممکن است ضروری باشد.
۸. آیا سنسور Lateral Acceleration نیاز به کالیبراسیون دارد؟
در برخی خودروها، پس از تعویض سنسور یا تعمیرات مرتبط، کالیبراسیون نقطه صفر ضروری است. شرایط انجام این عملیات به دستورالعمل سازنده بستگی دارد.
۹. آیا سنسور شتاب جانبی در کنترل ترمز احیاکننده نقش دارد؟
این سنسور میتواند بخشی از اطلاعات مورد استفاده سیستمهای کنترل دینامیکی خودرو باشد؛ اما مدیریت ترمز احیاکننده فقط بر اساس شتاب جانبی انجام نمیشود و به شرایط باتری، سرعت، درخواست ترمز، سیستم پایداری و استراتژی کنترل خودرو وابسته است.
۱۰. آیا با خرابی سنسور شتاب جانبی میتوان رانندگی کرد؟
در صورت ثبت خطای مرتبط با سیستم کنترل پایداری، ممکن است عملکرد برخی قابلیتهای ایمنی محدود شده باشد. شرایط رانندگی و میزان خطر به نوع خطا و وضعیت خودرو بستگی دارد. بهتر است علت خطا بهصورت تخصصی بررسی شود و تا زمان رفع ایراد، از رانندگی پرخطر و مانورهای ناگهانی خودداری شود.