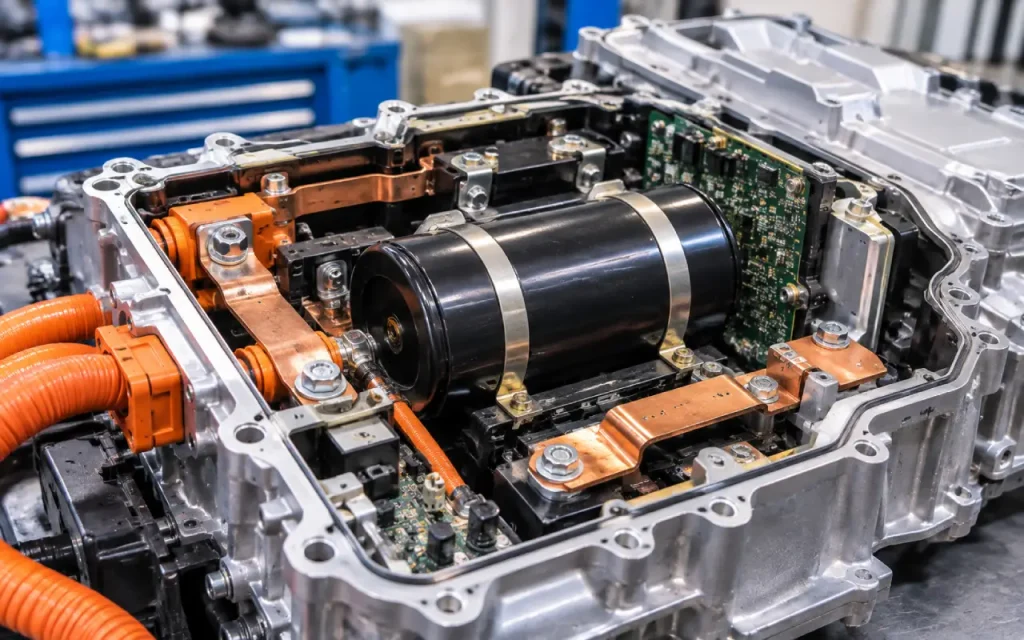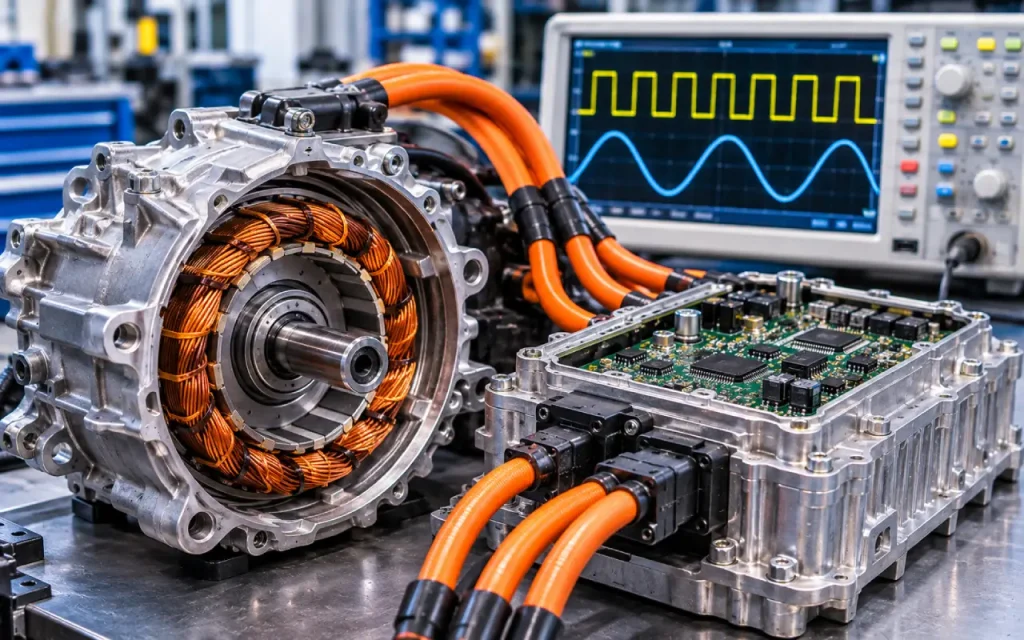

مدولاسیون PWM در موتور الکتریکی خودرو هیبریدی یکی از روشهای اصلی کنترل توان الکتریکی و تنظیم عملکرد موتور است. در خودروهای هیبریدی، باتری ولتاژبالا انرژی الکتریکی را تأمین میکند، اما موتور الکتریکی برای تولید گشتاور مناسب به ولتاژ و جریان کنترلشده نیاز دارد. اینجاست که اینورتر و روش مدولاسیون پهنای پالس یا PWM وارد عمل میشوند.
PWM مخفف عبارت Pulse Width Modulation است و به معنای مدولاسیون پهنای پالس است. در این روش، مدار قدرت با روشن و خاموشکردن سریع کلیدهای نیمههادی، نحوه انتقال انرژی به موتور را کنترل میکند. با تغییر مدتزمان روشنبودن کلیدها نسبت به کل دوره سوئیچینگ، مقدار مؤثر ولتاژ خروجی و در نتیجه شرایط جریان موتور قابلکنترل میشود.
این روش در بسیاری از سامانههای محرکه الکتریکی خودروهای هیبریدی و تمامبرقی کاربرد دارد. البته نوع مدولاسیون، فرکانس سوئیچینگ، ساختار اینورتر و الگوریتم کنترلی ممکن است با توجه به طراحی سازنده متفاوت باشد.
در این مقاله بررسی میکنیم PWM چگونه کار میکند، چه ارتباطی با اینورتر و موتور سهفاز دارد، چه عواملی بر عملکرد آن تأثیر میگذارند و تعمیرکار چگونه میتواند اختلالات احتمالی این بخش را بررسی کند.
PWM در خودرو هیبریدی چیست؟
PWM یک روش کنترل الکترونیکی است که در آن با تغییر پهنای پالسهای الکتریکی، مقدار انرژی منتقلشده به یک بار الکتریکی تنظیم میشود.
در سیستم محرکه خودرو هیبریدی، این روش معمولاً در بخش اینورتر برای کنترل کلیدهای قدرت استفاده میشود. اینورتر انرژی جریان مستقیم باتری ولتاژبالا را دریافت میکند و با استفاده از کلیدزنی الکترونیکی، خروجی متناوب سهفاز موردنیاز موتور الکتریکی را تولید میکند.
برای مثال، فرض کنید یک کلید الکترونیکی در هر دوره زمانی مشخص، بخشی از زمان روشن و بخش دیگری خاموش باشد. اگر مدتزمان روشنبودن آن افزایش پیدا کند، سهم بیشتری از ولتاژ منبع در خروجی اعمال میشود. با تغییر این نسبت، ولتاژ مؤثر قابلکنترل خواهد بود.
به این نسبت، Duty Cycle یا چرخه کاری گفته میشود.
چرخه کاری یا Duty Cycle چیست؟
چرخه کاری نشان میدهد کلید الکترونیکی در چه نسبتی از یک دوره زمانی روشن است.
فرمول ساده آن به شکل زیر است:
Duty Cycle = (Ton / T) × 100
در این رابطه:
- Ton: مدتزمان روشنبودن کلید
- T: کل زمان یک دوره سوئیچینگ
- Duty Cycle: درصد چرخه کاری
برای مثال، اگر کلید در ۴۰ درصد از زمان هر دوره روشن باشد، چرخه کاری آن ۴۰ درصد است.
البته در اینورتر سهفاز خودرو هیبریدی، موضوع به یک کلید محدود نمیشود. چندین کلید قدرت با الگوهای زمانی هماهنگ و محاسبهشده کنترل میشوند تا شکل موج مناسب برای تغذیه موتور ایجاد شود.
نکته مهم: این است که Duty Cycle بهتنهایی معادل گشتاور موتور نیست. گشتاور نهایی به عوامل دیگری مانند جریان فاز، شار مغناطیسی، سرعت روتور، الگوریتم کنترل و محدودیتهای حرارتی و الکتریکی بستگی دارد.
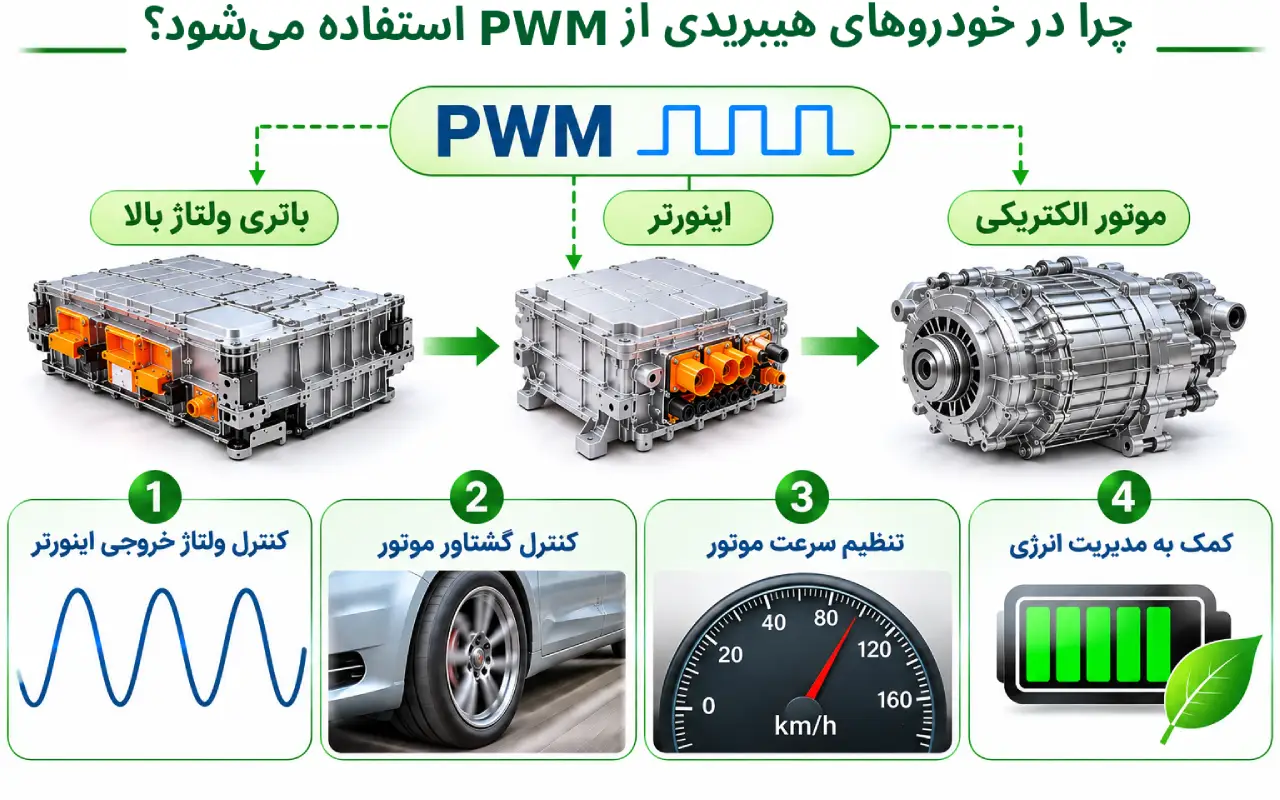
چرا در خودروهای هیبریدی از PWM استفاده میشود؟
موتور الکتریکی برای عملکرد صحیح به انرژی الکتریکی با ویژگیهای مشخص نیاز دارد. اگر ولتاژ و جریان ورودی بدون کنترل مناسب به موتور اعمال شود، امکان کنترل دقیق سرعت، گشتاور و جهت عملکرد آن کاهش پیدا میکند.
PWM به سیستم کنترل اجازه میدهد نحوه سوئیچینگ کلیدهای قدرت را تنظیم کند و در نتیجه شرایط تغذیه موتور را تحت کنترل داشته باشد.
مهمترین کاربردهای PWM عبارتاند از:
۱. کنترل ولتاژ خروجی اینورتر
باتری ولتاژبالا خودرو هیبریدی انرژی را بهصورت DC ذخیره میکند. موتورهای الکتریکی سهفاز معمولاً به تغذیه AC با دامنه و فرکانس کنترلشده نیاز دارند.
PWM با مدیریت وضعیت کلیدهای قدرت، امکان تولید ولتاژ متناوب با دامنه و فرکانس موردنیاز سیستم را فراهم میکند.
در این فرآیند، ولتاژ باس DC یکی از عوامل محدودکننده ولتاژ خروجی است. بنابراین اگر ولتاژ باتری یا باس DC تغییر کند، سیستم کنترل باید شرایط کاری اینورتر را متناسب با آن تنظیم کند.
۲. کنترل گشتاور موتور الکتریکی
در خودرو هیبریدی، گشتاور موتور الکتریکی باید متناسب با شرایط رانندگی تغییر کند.
برای مثال، هنگام شروع حرکت ممکن است موتور الکتریکی به گشتاور قابلتوجهی نیاز داشته باشد. هنگام حرکت با سرعت ثابت، مقدار گشتاور موردنیاز میتواند کمتر باشد.
سیستم کنترل با استفاده از اطلاعات دریافتی از سنسورها و محاسبات کنترلی، فرمان مناسب را به اینورتر ارسال میکند. PWM نیز در مرحله اجرای این فرمان، الگوی سوئیچینگ کلیدهای قدرت را تنظیم میکند.
توجه داشته باشید که PWM مستقیماً و بهتنهایی گشتاور را تعیین نمیکند؛ بلکه بخشی از زنجیره کنترل الکتریکی موتور است.
۳. تنظیم سرعت موتور
سرعت موتور الکتریکی به فرکانس میدان مغناطیسی دوار و شرایط بار وابسته است.
در بسیاری از سامانههای محرکه، کنترلکننده با تنظیم فرکانس و دامنه ولتاژ خروجی اینورتر، شرایط لازم برای تغییر سرعت موتور را ایجاد میکند.
PWM ابزار اصلی اجرای این فرمان در بخش قدرت است.
۴. کمک به کنترل دقیق انرژی
در خودرو هیبریدی، مدیریت انرژی اهمیت زیادی دارد. سیستم باید بین موتور بنزینی، موتور الکتریکی و باتری ولتاژبالا هماهنگی ایجاد کند.
کنترل دقیق خروجی اینورتر باعث میشود موتور الکتریکی متناسب با درخواست راننده و محدودیتهای سیستم فعالیت کند.
این موضوع در شتابگیری، حرکت برقی، رانندگی ترکیبی و بازیابی انرژی هنگام کاهش سرعت اهمیت دارد.
PWM چگونه در اینورتر خودرو هیبریدی کار میکند؟
برای درک عملکرد PWM باید مسیر انرژی را از باتری تا موتور الکتریکی دنبال کنیم.
در یک سامانه متداول، باتری ولتاژبالا انرژی DC را تأمین میکند. این انرژی پس از عبور از مسیرهای حفاظتی و مدارهای مرتبط، به باس DC اینورتر میرسد.
سپس مدار کنترل با توجه به درخواست گشتاور، سرعت موتور و اطلاعات حسگرها، الگوی سوئیچینگ مناسب را محاسبه میکند.
این فرمانها از طریق مدار درایور به کلیدهای نیمههادی قدرت ارسال میشوند.
در نتیجه، کلیدهای قدرت با ترتیب مشخص روشن و خاموش میشوند و خروجی سهفاز موردنیاز موتور شکل میگیرد.
مراحل کلی عملکرد عبارتاند از:
۱. دریافت انرژی DC از باتری ولتاژبالا
۲. تأمین ولتاژ موردنیاز مدار قدرت از باس DC
۳. دریافت اطلاعات سرعت، موقعیت روتور، جریان و درخواست گشتاور
۴. محاسبه الگوی مدولاسیون توسط واحد کنترل
۵. ارسال فرمان به مدار Gate Driver
۶. سوئیچینگ کلیدهای قدرت
۷. تولید خروجی سهفاز برای موتور الکتریکی
۸. پایش جریان، ولتاژ و دما برای اصلاح فرمانهای کنترلی
سیگنال PWM چه شکلی دارد؟
سیگنال PWM از مجموعهای پالس تشکیل شده است که عرض آنها در طول زمان تغییر میکند.
در یک سیگنال ساده، ممکن است فرکانس ثابت باشد اما مدتزمان روشنبودن پالس تغییر کند. در این حالت، با تغییر Duty Cycle، مقدار متوسط ولتاژ اعمالشده به بار تغییر میکند.
در اینورترهای سهفاز، چندین سیگنال PWM برای کنترل شاخههای مختلف مدار قدرت استفاده میشوند.
این سیگنالها باید از نظر زمانبندی هماهنگ باشند تا خروجی سهفاز مناسبی ایجاد شود.
تفاوت فرکانس سوئیچینگ و فرکانس خروجی
یکی از اشتباهات رایج در بررسی PWM، یکسان دانستن فرکانس سوئیچینگ با فرکانس خروجی موتور است.
این دو مفهوم با یکدیگر تفاوت دارند:
- فرکانس سوئیچینگ: تعداد دفعات روشن و خاموششدن کلیدهای قدرت در واحد زمان.
- فرکانس خروجی: فرکانس مؤلفه اصلی ولتاژ متناوب تولیدشده برای موتور.
در بسیاری از روشهای PWM، فرکانس سوئیچینگ بسیار بیشتر از فرکانس اصلی خروجی است.
برای مثال، ممکن است اینورتر در هر ثانیه چندین هزار بار سوئیچینگ انجام دهد، درحالیکه فرکانس مؤلفه اصلی خروجی بسیار کمتر باشد.
فرکانس سوئیچینگ بر تلفات کلیدزنی، ریپل جریان، نویز الکترومغناطیسی و نیازهای خنککاری اثر میگذارد. بنابراین افزایش آن همیشه به معنی عملکرد بهتر نیست.
انواع روشهای مدولاسیون PWM در کنترل موتور
PWM فقط یک روش ثابت و یکسان نیست. در طراحی اینورترهای محرکه، روشهای مختلفی برای تولید پالسها وجود دارد.
انتخاب روش به ساختار اینورتر، ولتاژ باس DC، ویژگیهای موتور، راندمان موردنیاز و محدودیتهای حرارتی وابسته است.
۱. مدولاسیون PWM سینوسی یا SPWM
یکی از روشهای متداول، مدولاسیون پهنای پالس سینوسی یا Sinusoidal Pulse Width Modulation است.
در این روش، یک سیگنال مرجع سینوسی با یک موج حامل مثلثی مقایسه میشود.
خروجی این مقایسه، پالسهایی با پهنای متغیر ایجاد میکند.
بهصورت ساده:
- موج سینوسی، شکل مرجع خروجی را مشخص میکند.
- موج حامل، فرکانس کلیدزنی را تعیین میکند.
- مقایسه این دو موج، الگوی پالسهای کنترلی را میسازد.
با تغییر دامنه و فرکانس سیگنال مرجع، میتوان شرایط خروجی اینورتر را تغییر داد.
۲. مدولاسیون بردار فضایی یا SVPWM
روش Space Vector PWM یا SVPWM یکی دیگر از روشهای مهم کنترل اینورترهای سهفاز است.
در این روش، وضعیتهای کلیدزنی اینورتر بهصورت بردارهای فضایی در نظر گرفته میشوند.
کنترلکننده با انتخاب و ترکیب مناسب این بردارها، ولتاژ مرجع موردنیاز موتور را ایجاد میکند.
از مزایای این روش میتوان به استفاده بهتر از ولتاژ باس DC نسبت به SPWM در شرایط متداول اشاره کرد.
همچنین SVPWM در بسیاری از سامانههای کنترل موتور سهفاز، بهدلیل انعطافپذیری و عملکرد مناسب مورد استفاده قرار میگیرد.
البته انتخاب آن به طراحی سیستم وابسته است و نمیتوان گفت همه خودروهای هیبریدی الزاماً از همین روش استفاده میکنند.
۳. مدولاسیون PWM با حذف هارمونیک
در برخی روشهای کنترلی، الگوی سوئیچینگ بهگونهای طراحی میشود که بعضی از مؤلفههای هارمونیکی مشخص در ولتاژ خروجی کاهش پیدا کنند.
این روشها با عنوان Selective Harmonic Elimination یا SHE شناخته میشوند.
هدف اصلی، کاهش برخی هارمونیکهای ناخواسته با انتخاب دقیق زاویههای سوئیچینگ است.
کاربرد و مزیت این روش به محدوده سرعت، ساختار اینورتر و شرایط کاری سیستم وابسته است.
ارتباط PWM با موتور سهفاز خودرو هیبریدی
بسیاری از موتورهای کششی خودروهای هیبریدی از ساختار سهفاز استفاده میکنند.
این موتورها برای تولید میدان مغناطیسی دوار به جریانهای سهفاز با اختلاف فاز مشخص نیاز دارند.
اینورتر با استفاده از کلیدهای قدرت و الگوی PWM، شرایط لازم برای تولید این جریانها را فراهم میکند.
هر فاز موتور از طریق یکی از شاخههای اینورتر تغذیه میشود. در یک اینورتر سهفاز متداول، شش کلید قدرت در سه شاخه وجود دارد؛ هر شاخه شامل یک کلید بالایی و یک کلید پایینی است.
کنترل زمان روشن و خاموششدن این کلیدها باید با دقت انجام شود.
اگر در یک شاخه، کلید بالایی و پایینی همزمان روشن شوند، ممکن است اتصال کوتاه مستقیم در باس DC رخ دهد. برای جلوگیری از این وضعیت، از زمان مرده یا Dead Time استفاده میشود.
Dead Time فاصله زمانی کوتاهی است که در آن هر دو کلید یک شاخه خاموش هستند تا از همپوشانی ناخواسته فرمانهای کلیدزنی جلوگیری شود.
نقش Gate Driver در اجرای فرمانهای PWM
سیگنال PWM که توسط واحد کنترل تولید میشود، معمولاً برای راهاندازی مستقیم کلیدهای قدرت کافی نیست.
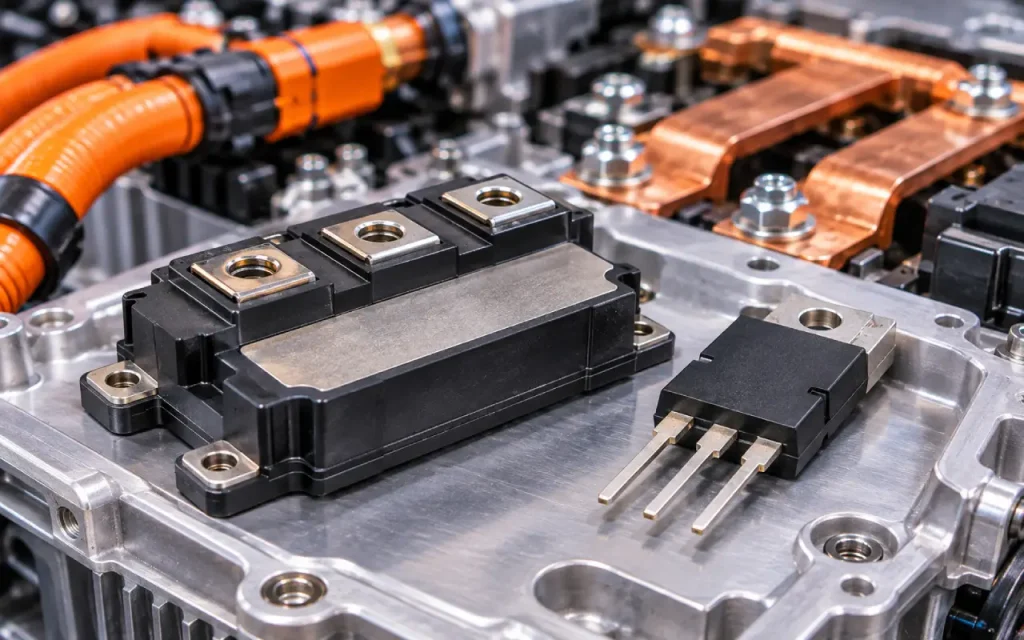
کلیدهایی مانند IGBT و MOSFET برای روشن و خاموششدن صحیح به مدار راهانداز گیت نیاز دارند.
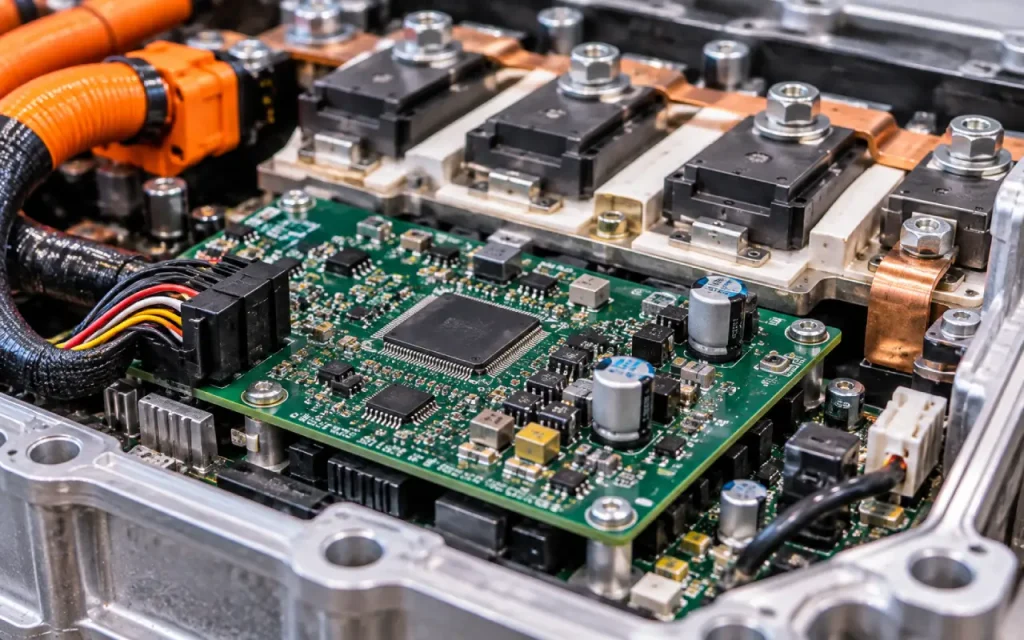
Gate Driver وظیفه دارد فرمان کنترلی را با شرایط الکتریکی مناسب به گیت کلید قدرت منتقل کند.
مهمترین وظایف این مدار عبارتاند از:
- تأمین جریان لازم برای شارژ و تخلیه گیت
- کنترل زمان روشن و خاموششدن کلیدها
- فراهمکردن ایزولاسیون موردنیاز در طراحیهای مربوط
- کمک به جلوگیری از روشنشدن ناخواسته کلیدها
- همکاری با مدارهای حفاظتی در برابر برخی شرایط غیرعادی
اختلال در مدار Gate Driver ممکن است باعث شود فرمان PWM بهدرستی به کلید قدرت نرسد.
در چنین شرایطی، بررسی خود سیگنال فرمان، تغذیه درایور، خروجی درایور و وضعیت کلید قدرت اهمیت دارد.
تفاوت IGBT و MOSFET در مدار PWM
نوع کلید نیمههادی مورد استفاده در اینورتر، بر رفتار سوئیچینگ و طراحی مدار تأثیر میگذارد.
IGBT و MOSFET دو خانواده مهم از قطعات قدرت هستند که هرکدام ویژگیهای خاص خود را دارند.
IGBT در بسیاری از کاربردهای توان بالا و ولتاژ بالا مورد استفاده قرار گرفته است. MOSFET نیز در طراحیهایی که سرعت سوئیچینگ بالا و ویژگیهای مشخصی از نظر تلفات اهمیت دارد، کاربرد دارد.
انتخاب میان این دو قطعه به عوامل مختلفی وابسته است:
- ولتاژ کاری
- جریان موردنیاز
- فرکانس سوئیچینگ
- تلفات هدایت
- تلفات کلیدزنی
- شرایط خنککاری
- هزینه و محدودیتهای طراحی
بنابراین نمیتوان بدون بررسی ساختار اینورتر و مشخصات سازنده، یک نوع قطعه را برای تمام خودروهای هیبریدی مناسبتر دانست.
ارتباط PWM با باس DC و خازنهای اینورتر
عملکرد صحیح PWM به پایداری منبع تغذیه مدار قدرت نیز وابسته است.
در اینورتر، باس DC انرژی موردنیاز کلیدهای قدرت را تأمین میکند. هرگونه نوسان یا افت غیرعادی در این بخش میتواند بر عملکرد کلیدزنی و خروجی اینورتر اثر بگذارد.
خازنهای DC Link نیز برای کاهش ریپل ولتاژ، تأمین جریانهای لحظهای و کمک به پایداری باس DC استفاده میشوند.
اگر خازنها دچار افت ظرفیت یا افزایش ESR شوند، ممکن است شرایط ولتاژ باس DC تغییر کند و عملکرد اینورتر تحت تأثیر قرار بگیرد.
البته مشاهده نوسان ولتاژ بهتنهایی برای تشخیص خرابی خازن کافی نیست و باید شرایط کاری، مدارهای شارژ، اتصالات و سایر اجزای قدرت نیز بررسی شوند.
جایگاه لینکهای داخلی:
- «باس DC یا DC Link در اینورتر خودرو هیبریدی»
- «خازنهای اینورتر خودرو هیبریدی»
این دو انکر در همین بخش و در دو پاراگراف جداگانه قرار میگیرند.
چه عواملی بر عملکرد PWM تأثیر میگذارند؟
عملکرد مناسب مدولاسیون PWM به مجموعهای از عوامل الکتریکی، حرارتی و کنترلی وابسته است.
۱. ولتاژ باس DC
ولتاژ باس DC یکی از محدودیتهای اصلی تولید ولتاژ خروجی اینورتر است.
اگر ولتاژ ورودی از محدوده مجاز خارج شود، کنترلکننده ممکن است برای محافظت از سیستم، توان خروجی را محدود کند یا عملکرد موتور را تغییر دهد.
۲. فرکانس سوئیچینگ
فرکانس سوئیچینگ بر کیفیت شکل موج، تلفات کلیدزنی و شرایط حرارتی قطعات تأثیر دارد.
افزایش فرکانس میتواند در برخی شرایط ریپل جریان و مؤلفههای هارمونیکی را کاهش دهد؛ اما همزمان تلفات سوئیچینگ و گرمای تولیدشده در قطعات قدرت را افزایش میدهد.
به همین دلیل، سازنده باید بین کیفیت خروجی، راندمان و محدودیتهای حرارتی تعادل ایجاد کند.
۳. دمای اینورتر
کلیدهای قدرت در زمان فعالیت، مقداری گرما تولید میکنند.
اگر سیستم خنککاری عملکرد مناسبی نداشته باشد، دمای قطعات افزایش پیدا میکند و ممکن است واحد کنترل برای جلوگیری از آسیب، جریان یا توان خروجی را محدود کند.
۴. وضعیت موتور الکتریکی
مقاومت سیمپیچها، شرایط عایقی، موقعیت روتور و بار مکانیکی از عواملی هستند که میتوانند بر عملکرد موتور تأثیر بگذارند.
بنابراین در صورت مشاهده اختلال در عملکرد PWM، نباید بررسی را فقط به اینورتر محدود کرد.
۵. عملکرد مدارهای کنترلی
اطلاعات اشتباه یا ناپایدار از حسگرهای جریان، ولتاژ و موقعیت روتور میتواند محاسبات کنترلی را تحت تأثیر قرار دهد.
در نتیجه ممکن است الگوی PWM تولیدشده با شرایط واقعی موتور هماهنگ نباشد.
علائم احتمالی اختلال در سیستم PWM خودرو هیبریدی
PWM بهتنهایی یک قطعه قابل تعویض نیست؛ بلکه بخشی از عملکرد کنترلی اینورتر است. بنابراین مشاهده علائم زیر لزوماً به معنای خرابی مستقیم PWM نیست.
بااینحال، برخی اختلالات در زنجیره تولید و اجرای پالسهای کنترلی میتوانند با نشانههای زیر همراه باشند:
- کاهش توان موتور الکتریکی
- محدودشدن شتاب خودرو
- روشنشدن چراغ هشدار سیستم هیبریدی
- ثبت کدهای خطای مرتبط با اینورتر یا موتور
- افزایش غیرعادی دمای اینورتر
- عملکرد نامنظم موتور الکتریکی
- ورود خودرو به حالت محدودیت توان
- قطعشدن عملکرد موتور الکتریکی در شرایط خاص
این نشانهها میتوانند دلایل مختلفی داشته باشند؛ از خرابی قطعات قدرت و مدار درایور گرفته تا ایراد در حسگرها، سیمکشی، تغذیه یا موتور الکتریکی.
روش عیبیابی PWM در اینورتر خودرو هیبریدی
عیبیابی این بخش باید مرحلهبهمرحله و با رعایت دستورالعمل سازنده انجام شود.
مرحله اول: بررسی کدهای خطا
ابتدا با دستگاه دیاگ سازگار با خودرو، کدهای خطای ثبتشده در ECU و واحد کنترل هیبریدی بررسی میشوند.
کدهای مرتبط با اینورتر، موتور الکتریکی، جریان فاز، ولتاژ باس DC و مدارهای حفاظتی میتوانند مسیر بررسی را مشخص کنند.
بااینحال، کد خطا بهتنهایی قطعه معیوب را مشخص نمیکند.
مرحله دوم: بررسی پارامترهای زنده
در مرحله بعد، دادههای زنده سیستم بررسی میشوند.
پارامترهای مهم عبارتاند از:
- ولتاژ باس DC
- جریان فازهای موتور
- سرعت موتور الکتریکی
- موقعیت روتور
- دمای اینورتر
- دمای موتور
- درخواست گشتاور
- مقدار گشتاور واقعی یا تخمینی
- وضعیت محدودیت جریان و توان
مقایسه مقدار درخواستی و مقدار واقعی میتواند به شناسایی محل اختلال کمک کند.
برای مثال، اگر درخواست گشتاور وجود داشته باشد اما جریان خروجی مطابق انتظار تغییر نکند، باید مسیر فرمان کنترلی، درایور، کلیدهای قدرت و خود موتور بررسی شود.
مرحله سوم: بررسی مدار فرمان و Gate Driver
در این مرحله باید مشخص شود که سیگنال کنترلی تولید میشود و آیا مدار درایور آن را بهدرستی به کلیدهای قدرت منتقل میکند یا خیر.
مواردی که ممکن است بررسی شوند:
- تغذیه مدار درایور
- اتصالات و مسیرهای فرمان
- وضعیت ایزولاسیون در طراحیهای مربوط
- مدارهای حفاظتی
- خطاهای مرتبط با Gate Driver
اندازهگیری و بررسی سیگنالها باید مطابق روش تست سازنده و با تجهیزات مناسب انجام شود.
مرحله چهارم: بررسی خروجی سهفاز اینورتر
در صورت وجود تجهیزات و شرایط ایمن، میتوان خروجی سهفاز را بررسی کرد.
در این مرحله، مواردی مانند عدم تقارن جریان فازها، اختلاف غیرعادی بین فازها و تغییرات غیرمنتظره شکل موج اهمیت دارند.
نکته مهم: این است که اندازهگیری مستقیم خروجی اینورتر ولتاژبالا به تجهیزات، پروب و روش تست مخصوص نیاز دارد. استفاده از اسیلوسکوپ معمولی یا اتصال مستقیم پروبهای نامناسب میتواند خطرناک باشد.
مرحله پنجم: بررسی محدودیت جریان و حفاظت
گاهی مدار PWM و کلیدهای قدرت سالم هستند، اما سیستم بهدلیل شرایط حفاظتی، جریان موتور را محدود میکند.
برای مثال:
- افزایش دمای اینورتر
- افزایش دمای موتور
- افت ولتاژ باس DC
- محدودیت جریان باتری
- خطای حسگر جریان
- شرایط غیرعادی در موتور
در این وضعیت، باید مشخص شود که محدودیت توان ناشی از فرمان حفاظتی است یا اختلال سختافزاری.
نکات ایمنی هنگام بررسی PWM در خودرو هیبریدی
مدار اینورتر و موتور الکتریکی در بسیاری از خودروهای هیبریدی با ولتاژ بالا کار میکنند. بنابراین عیبیابی آنها با مدارهای معمولی ۱۲ ولت تفاوت اساسی دارد.
قبل از هرگونه بررسی باید دستورالعمل ایمنی سازنده رعایت شود.
نکات مهم عبارتاند از:
- استفاده از تجهیزات حفاظت فردی مناسب سیستم ولتاژبالا
- قطع و ایمنسازی مدار طبق دستورالعمل سازنده
- رعایت زمان تخلیه خازنها
- تأیید نبود ولتاژ با ابزار اندازهگیری مناسب
- استفاده از تجهیزات تست دارای رده و ولتاژ مجاز
- جلوگیری از تماس با بخشهای برقدار
- خودداری از اندازهگیری مستقیم سیگنالهای قدرت با تجهیزات نامناسب
صرف خاموشکردن خودرو یا خارجکردن سوئیچ، به معنای بیخطرشدن مدار ولتاژبالا نیست.
تفاوت PWM با کنترل سرعت موتور
گاهی PWM و کنترل سرعت موتور بهجای یکدیگر استفاده میشوند، درحالیکه این دو مفهوم یکسان نیستند.
PWM یک روش برای کنترل سوئیچینگ کلیدهای الکترونیکی است؛ اما کنترل سرعت موتور یک فرآیند گستردهتر است که از اطلاعات حسگرها، الگوریتمهای کنترلی و محدودیتهای سیستم استفاده میکند.
برای مثال، در یک سیستم کنترل برداری، کنترلکننده میتواند مؤلفههای جریان مرتبط با شار و گشتاور را محاسبه کند. سپس از طریق مدولاسیون PWM فرمانهای لازم را برای اینورتر تولید کند.
بنابراین PWM مرحله اجرای فرمانهای الکتریکی است، نه تمام فرآیند کنترل موتور.
آیا خرابی PWM باعث کاهش توان خودرو هیبریدی میشود؟
اختلال در تولید یا اجرای صحیح پالسهای PWM میتواند بر عملکرد اینورتر و موتور الکتریکی اثر بگذارد و در برخی شرایط باعث محدودشدن توان شود.
اما کاهش توان خودرو هیبریدی دلایل متعددی دارد.
برای تشخیص دقیق باید وضعیت باتری ولتاژبالا، اینورتر، موتور الکتریکی، سیستم خنککاری، حسگرها و دادههای کنترلی بررسی شوند.
اگر خودرو هنگام شتابگیری توان کافی تولید نمیکند، نباید بدون بررسی، خرابی PWM را علت اصلی در نظر گرفت.
جمعبندی
مدولاسیون PWM یکی از بخشهای مهم کنترل موتور الکتریکی در خودروهای هیبریدی است. این روش با تنظیم زمان روشن و خاموششدن کلیدهای قدرت، امکان تولید خروجی سهفاز کنترلشده از انرژی DC باتری را فراهم میکند.
PWM در کنار اینورتر، مدار Gate Driver، حسگرهای جریان و موقعیت روتور و الگوریتمهای کنترل موتور فعالیت میکند. عملکرد صحیح آن برای کنترل گشتاور، سرعت و انتقال انرژی الکتریکی اهمیت دارد.
برای عیبیابی این بخش نیز باید از بررسی کدهای خطا فراتر رفت و پارامترهای زنده، مدار فرمان، خروجی سهفاز و شرایط حفاظتی سیستم را ارزیابی کرد.
شناخت PWM برای تعمیرکارانی که با سیستمهای الکترونیک قدرت و خودروهای هیبریدی سروکار دارند، یک مهارت فنی مهم است؛ بهخصوص زمانی که هدف، تشخیص دقیق اختلالات اینورتر و موتور الکتریکی باشد.
اگر قصد دارید دانش خود را در زمینه مدارهای الکترونیکی، سیستمهای کنترلی و عیبیابی خودرو توسعه دهید، میتوانید سرفصلهای دوره های آموزش برق خودرو را بررسی کنید. همچنین در پیج اینستاگرام کارنو مهارت، آموزشها و نکات تخصصی مرتبط با برق خودرو و سیستمهای هیبریدی منتشر میشود.

50.000.000 تومان
با بیش از 80 ساعت آموزش عملی و تخصصی، این دوره شما را برای عیبیابی و تعمیر سیستمهای برق و انژکتور خودروهای چینی آماده میکند. مناسب برای فنیکارانی که بهدنبال ورود حرفهای به بازار خودروهای وارداتی هستند.
سؤالات متداول
۱. PWM در خودرو هیبریدی چیست؟
PWM یا مدولاسیون پهنای پالس، روشی برای کنترل کلیدهای الکترونیکی اینورتر است که با تغییر زمان روشن و خاموشبودن آنها، شرایط ولتاژ و جریان خروجی برای موتور الکتریکی تنظیم میشود.
۲. وظیفه PWM در اینورتر خودرو هیبریدی چیست؟
PWM الگوی سوئیچینگ کلیدهای قدرت را کنترل میکند تا اینورتر بتواند خروجی متناوب مناسب برای راهاندازی و کنترل موتور الکتریکی تولید کند.
۳. تفاوت SPWM و SVPWM چیست؟
SPWM از مقایسه موج مرجع سینوسی با موج حامل برای تولید پالس استفاده میکند. در مقابل، SVPWM با استفاده از بردارهای فضایی و ترکیب وضعیتهای سوئیچینگ اینورتر، ولتاژ مرجع سهفاز را ایجاد میکند.
۴. آیا خرابی PWM باعث افت توان خودرو هیبریدی میشود؟
اختلال در تولید یا اجرای فرمانهای PWM میتواند باعث کاهش عملکرد موتور الکتریکی یا محدودشدن توان شود؛ اما برای تشخیص علت باید اینورتر، مدار درایور، موتور و دادههای زنده بررسی شوند.
۵. فرکانس سوئیچینگ PWM چه تأثیری بر عملکرد موتور دارد؟
فرکانس سوئیچینگ بر تلفات کلیدزنی، ریپل جریان، نویز الکترومغناطیسی و دمای قطعات قدرت تأثیر میگذارد. انتخاب آن باید با توجه به طراحی اینورتر و شرایط کاری انجام شود.
۶. آیا PWM مستقیماً سرعت موتور الکتریکی را تعیین میکند؟
خیر. سرعت موتور به فرکانس میدان مغناطیسی، شرایط بار و الگوریتم کنترل وابسته است. PWM ابزار اجرای فرمانهای کنترلی در اینورتر محسوب میشود.
۷. برای عیبیابی PWM در خودرو هیبریدی از چه تجهیزاتی استفاده میشود؟
دستگاه دیاگ سازگار، تجهیزات اندازهگیری ولتاژ و جریان، ابزار بررسی مدارهای کنترلی و در شرایط مشخص اسیلوسکوپ با پروب مناسب میتوانند به عیبیابی کمک کنند. انتخاب ابزار باید مطابق دستورالعمل سازنده باشد.
۸. آیا همه خودروهای هیبریدی از یک روش PWM استفاده میکنند؟
خیر. روش مدولاسیون به معماری اینورتر، نوع موتور، طراحی سازنده و الگوریتم کنترل وابسته است و ممکن است بین خودروهای مختلف تفاوت داشته باشد.